1 UART工作原理
略
2 Linux下TTY驱动框架
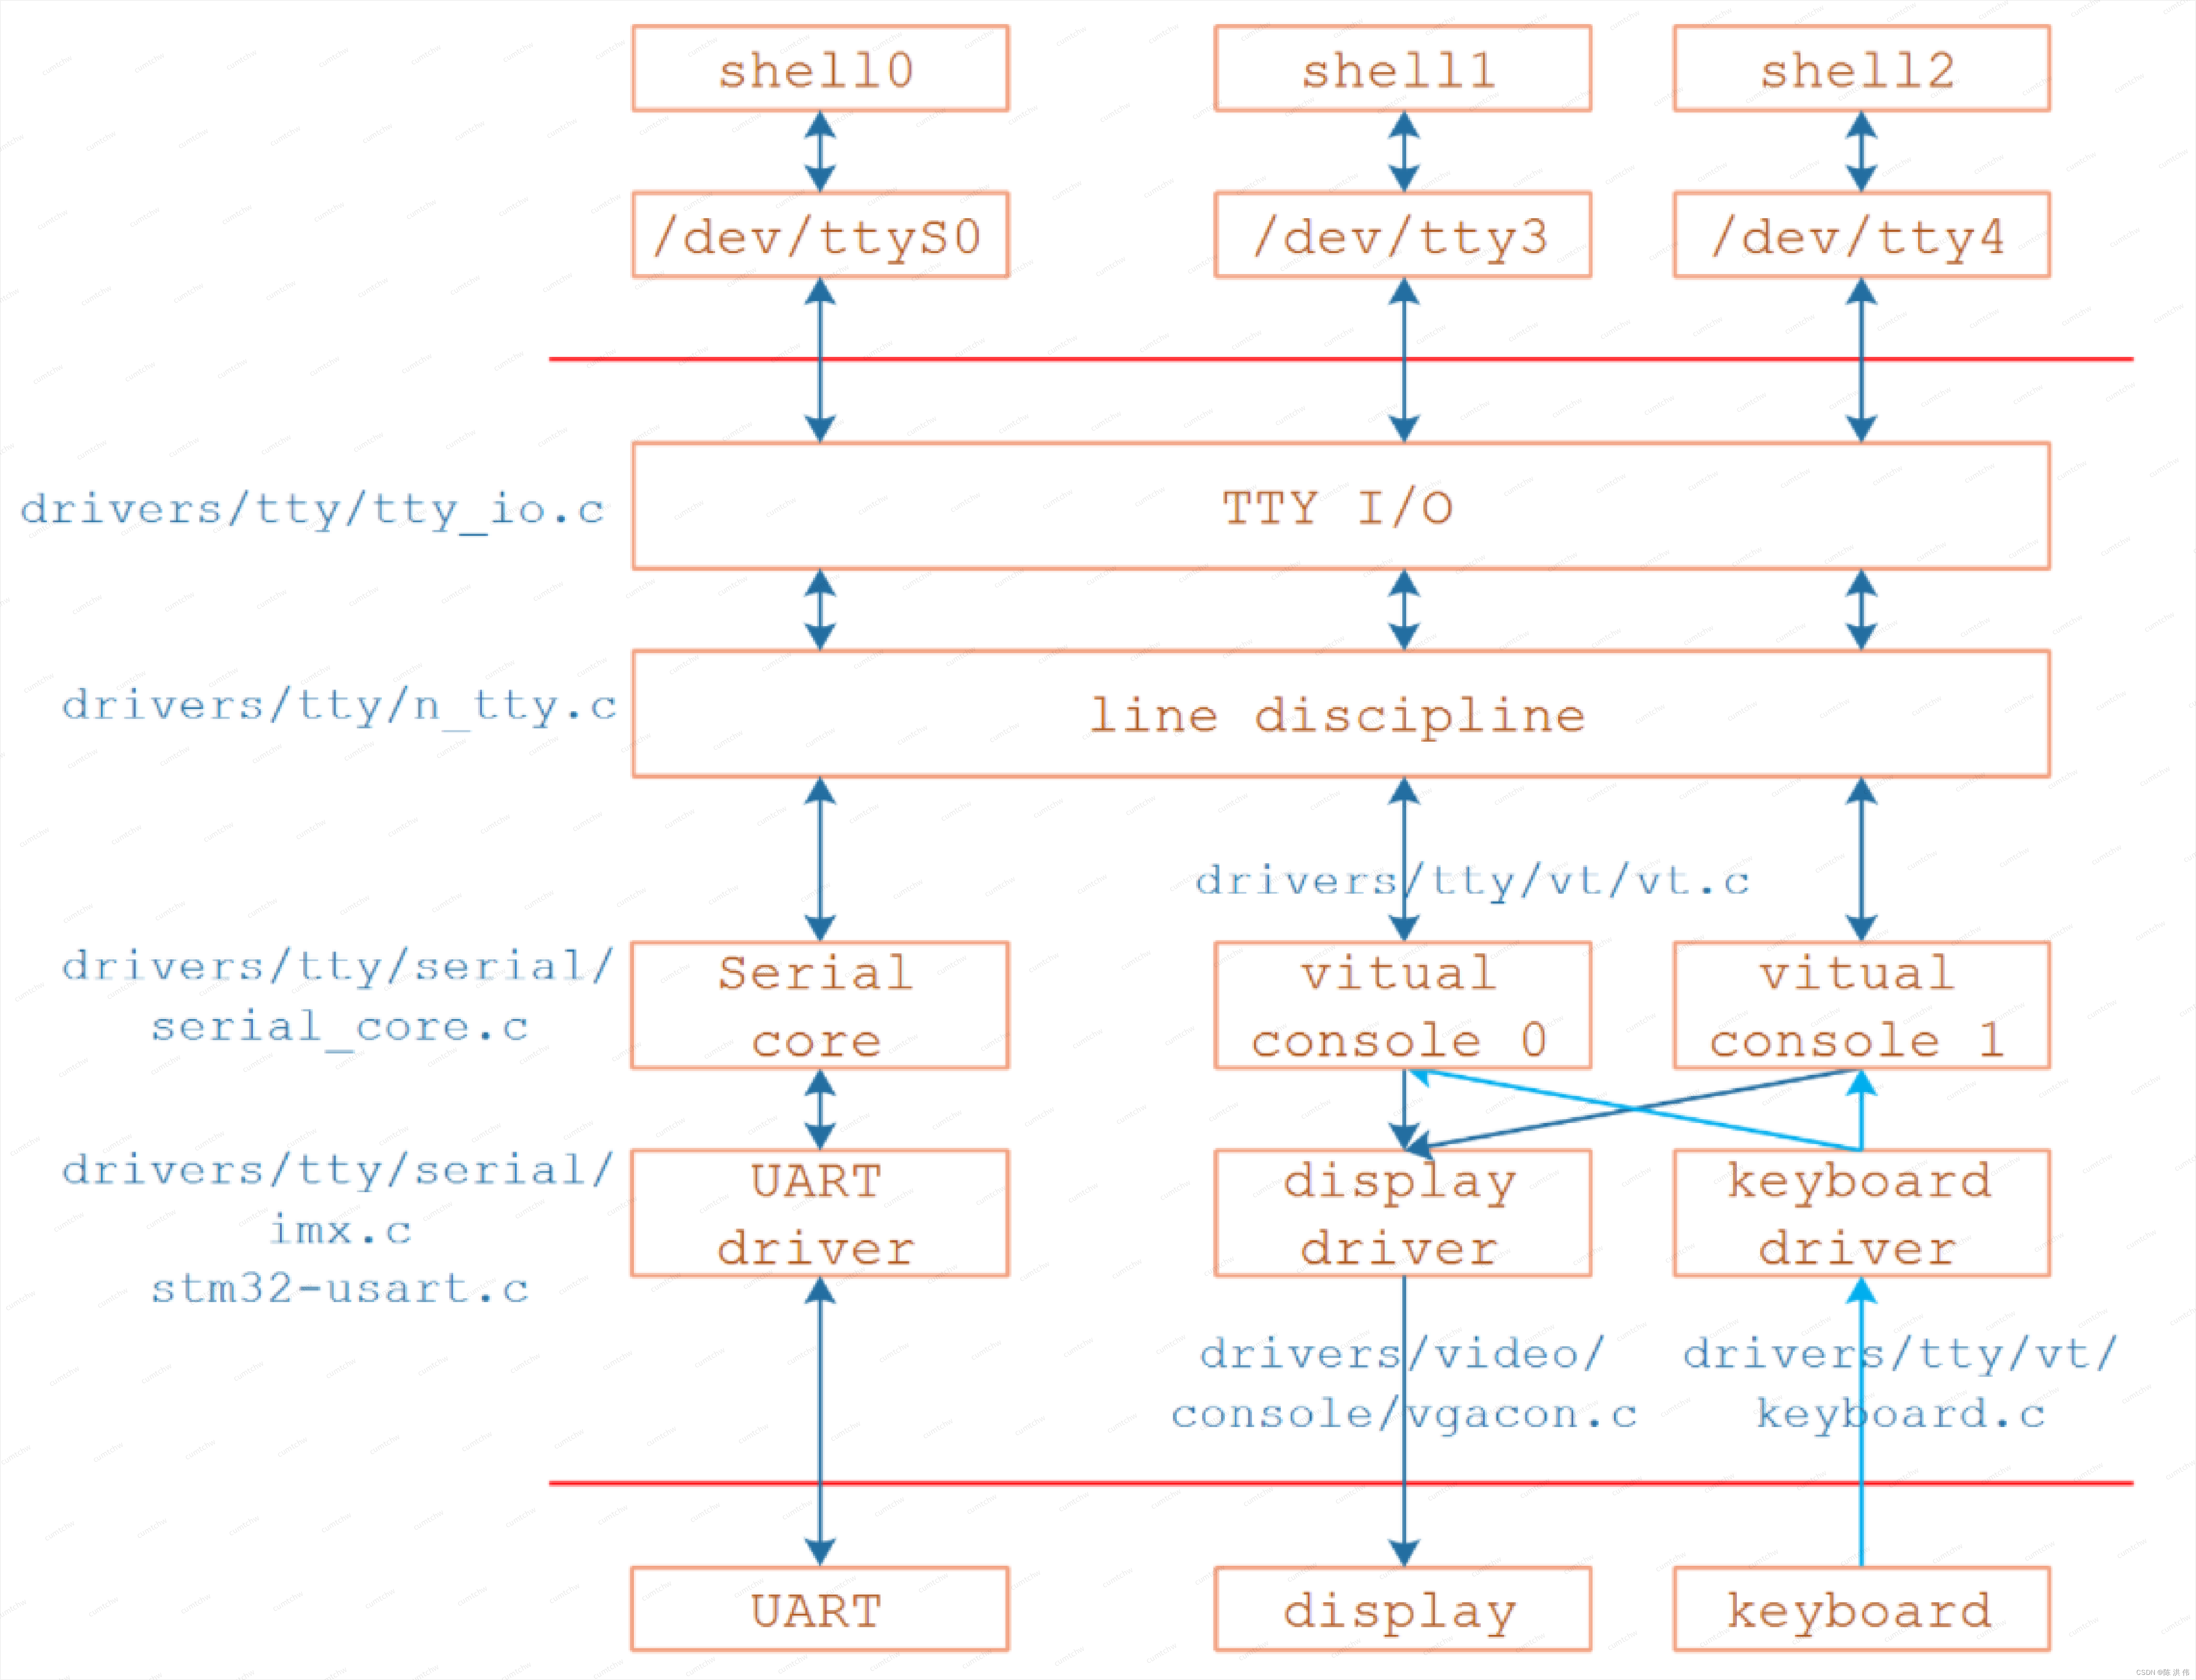 可以看到
tty框架下不止包含uart,还有display设备,键盘设备。
详细展开如下,tty_driver位于tty_io.c, 调用底下的uart_diver位于serial_core.c。uart_driver子系统会被最底层的soc厂商拿去适配,调用uart_register_driver注册自己的uart控制器,去实现控制器要实现的uart_fops操作函数。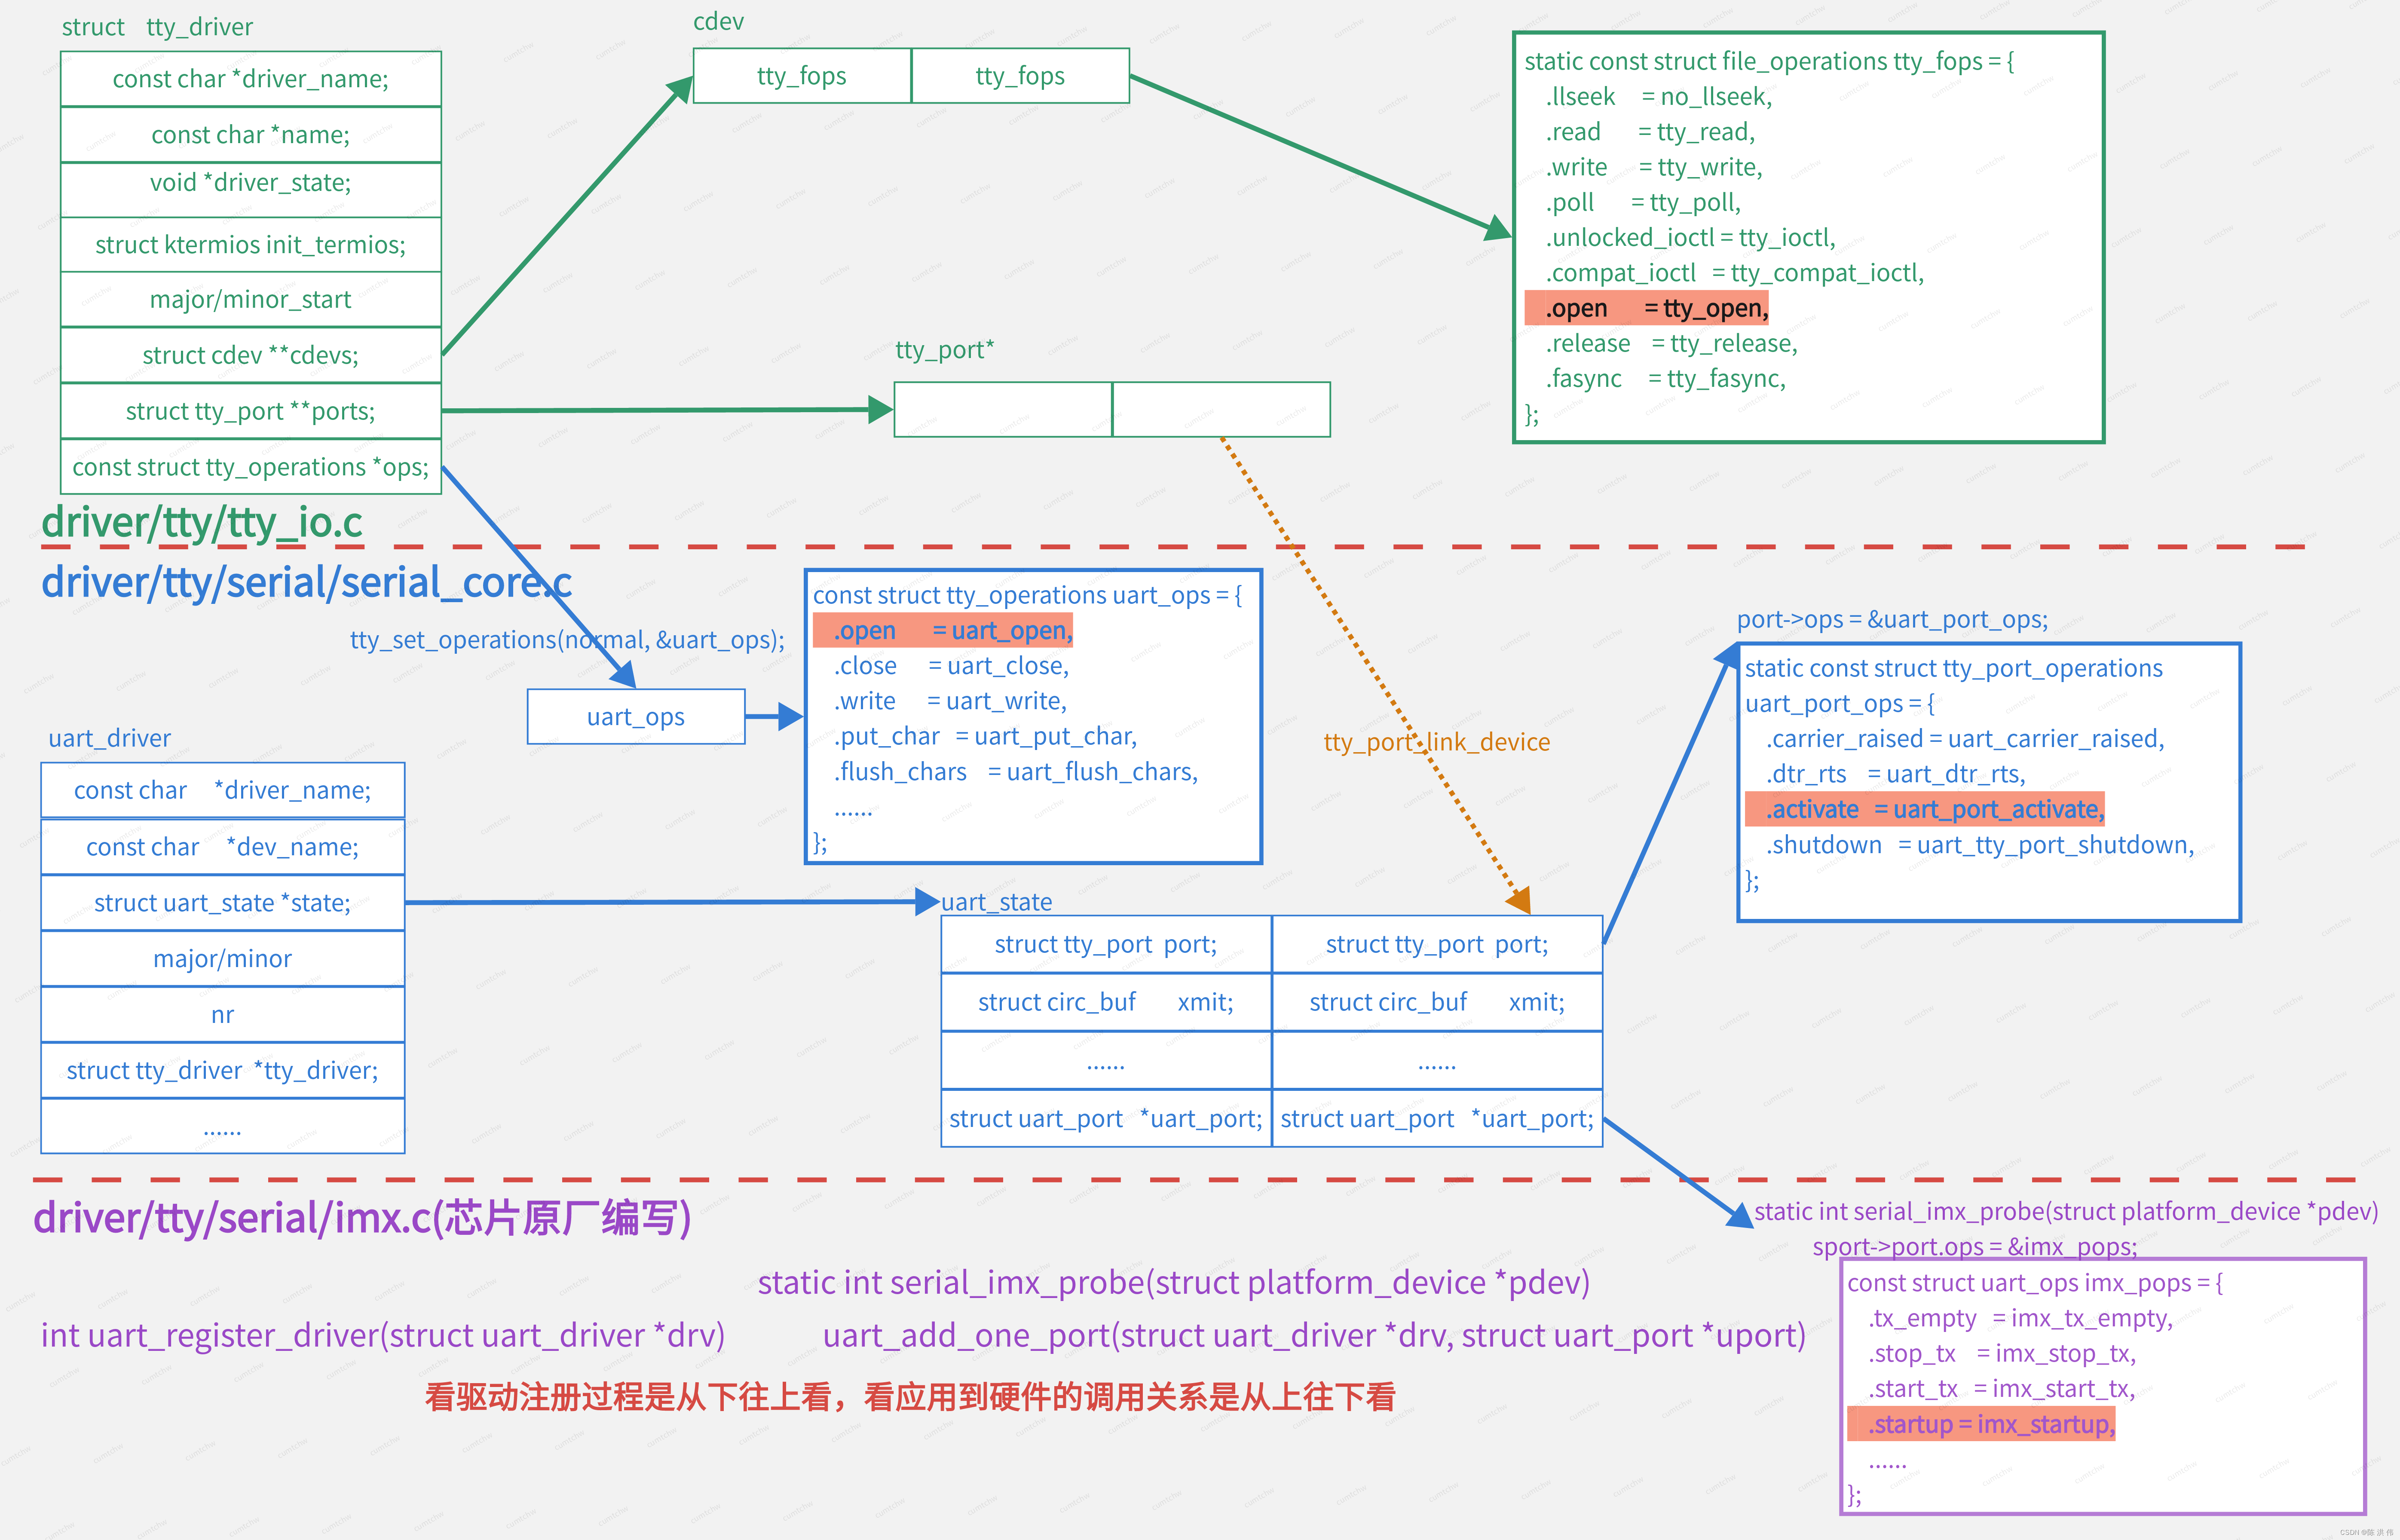
2.1 设备节点差别
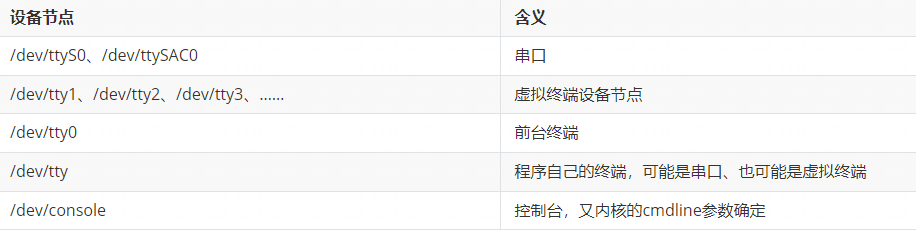
2.1.1 串口终端(/dev/ttyS*)
串口终端是使用计算机串口连接的终端设备。Linux把每个串行端口都看做是一个字符设备。这些串行端口所对应的设备名称是/dev/ttyS*。
2.1.2 控制台终端(/dev/console)
在Linux系统中,计算机的输出设备通常被称为控制台终端,这里特指printk信息输出到设备。/dev/console是一个虚拟的设备,它需要映射到真正的tty上,比如通过内核启动参数“console=ttySCA0”就把console映射到了串口0。
2.1.3 虚拟终端(/dev/tty*)
当用户登录时,使用的是虚拟终端。使用Ctcl+Alt[F1 - F6]组合键时,我们就可以切换到tty1、tty2、tty3等上面去。tty*就称为虚拟终端,而tty0则是当前所使用虚拟终端的一个别名。
2.2 架构层次
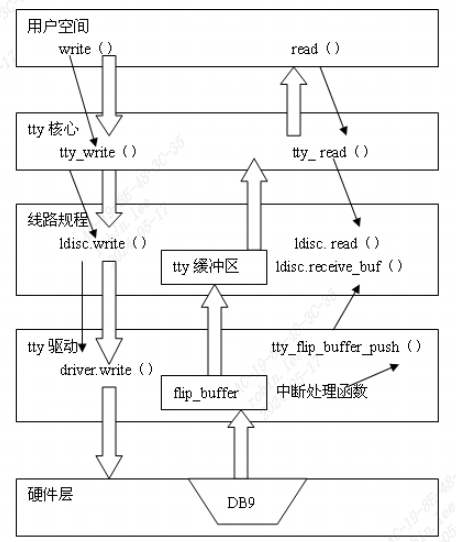 TTY核心层->行规程层->tty驱动层。
2.3 UART驱动子系统
2.3.1 数据结构和API
2.3.1.1 uart_driver
struct uart_driver {
	struct module *owner; /* 模块所属者 */
	const char *driver_name; /* 驱动名字 */
	const char *dev_name; /* 设备名字 */
	int major; /* 主设备号 */
	int minor; /* 次设备号 */
	int nr; /* 设备数 */
	struct console *cons; /* 控制台 */
	/*
	* these are private; the low level driver should not
	* touch these; they should be initialised to NULL
	*/
	struct uart_state *state;
	struct tty_driver *tty_driver;
};
//include/linux/serial_core.h
2.3.1.1.1 uart_driver 注册与注销
int uart_register_driver(struct uart_driver *drv);
返回值:0,成功;负值,失败。
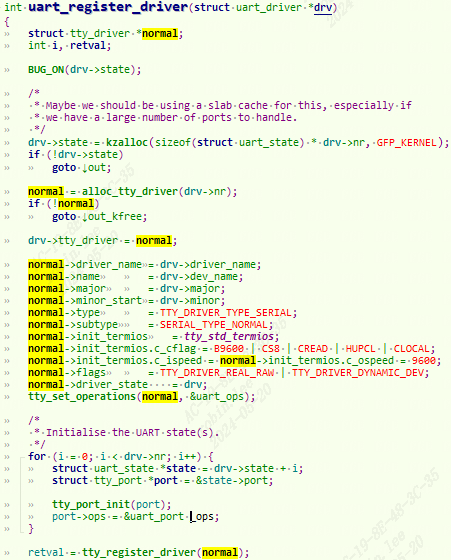
retval = tty_register_driver(normal);
error = register_chrdev_region(dev, driver->num, driver->name);//也是通过字符设备驱动框架注册
d = tty_register_device(driver, i, NULL);
tty_register_device_attr(driver, index, device, NULL, NULL);
retval = tty_cdev_add(driver, devt, index, 1);
driver->cdevs[index]->ops = &tty_fops;
err = cdev_add(driver->cdevs[index], dev, count);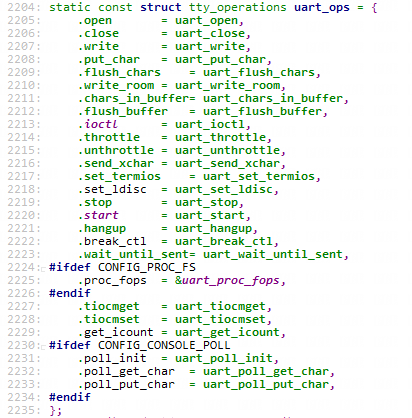 设置
uart_ops为tty的tty_operations。然后调用tty_register_driver注册到tty子系统。
void uart_unregister_driver(struct uart_driver *drv);
2.3.1.2 uart_port
描述串口端口的I/O端口或I/O内存地址、FIFO大小、端口类型、串口时钟等信息。实际上,一个uart_port实现对应一个串口设备。
struct uart_port {
	spinlock_t lock; /* port lock */
	unsigned long iobase; /* in/out[bwl] */
	unsigned char __iomem *membase; /* read/write[bwl] */
	..
	const struct uart_ops *ops;
	unsigned int custom_divisor;
	unsigned int line; /* port index */
	unsigned int minor;
	resource_size_t mapbase; /* for ioremap */
	resource_size_t mapsize;
	struct device *dev; /* parent device */
	..
};
//include/linux/serial_core.h
2.3.1.2.1 uart_port 的添加与移除
int uart_add_one_port(struct uart_driver *drv, struct uart_port *uport);
返回值:0,成功;负值,失败。
uart_port 和 uart_driver 结合起来。
int uart_remove_one_port(struct uart_driver *drv, struct uart_port *uport);
2.3.1.2.2 uart_port 的休眠与恢复
int uart_suspend_port(struct uart_driver *drv, struct uart_port *port);//挂起特定的串口端口
int uart_resume_port(struct uart_driver *drv, struct uart_port *port);
//唤醒上层因串口端口写数据而堵塞的进程,通常在串口发送中断处理函数中调用该函数
void uart_write_wakeup(struct uart_port *port);
2.3.1.3 uart_ops
struct uart_ops {
	unsigned int (*tx_empty)(struct uart_port *);
	void (*set_mctrl)(struct uart_port *, unsigned int mctrl);
	unsigned int (*get_mctrl)(struct uart_port *);
	void (*stop_tx)(struct uart_port *);
	void (*start_tx)(struct uart_port *);
	void (*throttle)(struct uart_port *);
	void (*unthrottle)(struct uart_port *);
	void (*send_xchar)(struct uart_port *, char ch);
	void (*stop_rx)(struct uart_port *);
	void (*enable_ms)(struct uart_port *);
	void (*break_ctl)(struct uart_port *, int ctl);
	int (*startup)(struct uart_port *);
	void (*shutdown)(struct uart_port *);
	void (*flush_buffer)(struct uart_port *);
	void (*set_termios)(struct uart_port *, struct ktermios *new,struct ktermios *old);
	void (*set_ldisc)(struct uart_port *, struct ktermios *);
	void (*pm)(struct uart_port *, unsigned int state,unsigned int oldstate);
	/*
	* Return a string describing the type of the port
	*/
	const char *(*type)(struct uart_port *);

	/*
	* Release IO and memory resources used by the port.
	* This includes iounmap if necessary.
	*/
	void (*release_port)(struct uart_port *);
	/*
	* Request IO and memory resources used by the port.
	* This includes iomapping the port if necessary.
	*/
	int (*request_port)(struct uart_port *);
	void (*config_port)(struct uart_port *, int);
	int (*verify_port)(struct uart_port *, struct serial_struct *);
	int (*ioctl)(struct uart_port *, unsigned int, unsigned long);
	#ifdef CONFIG_CONSOLE_POLL
	int (*poll_init)(struct uart_port *);
	void (*poll_put_char)(struct uart_port *, unsigned char);
	int (*poll_get_char)(struct uart_port *);
	#endif
};
2.3.1.4 console
struct console {
      char name[16];
      void(*write)(struct console *,const char *, unsigined);
      int (*read)(struct console *, char *, unsigned);
      struct tty_driver *(struct console *,int*);
      void (*unblank)(void);
      int  (*setup)(struct console *, char *);
      int  (*early_setup)(void);
      short  flags;
      short  index; /*用来指定该console使用哪一个uart port (对应的uart_port中的line),
      如果为-1,kernel会自动选择第一个uart port*/
      int   cflag;
      void  *data;
      struct   console *next;
};
2.3.1.5 波特率相关
/*功能:uart_get_baud_rate通过解码termios结构体来获取指定串口的波特率
 *参数:
 *     port:要获取波特率的串口端口
 *     termios:当前期望的termios配置(包括串口波特率)
 *     old:以前的termios配置,可以为NULL
 *     min:可以接受的最小波特率
 *     max:可以接受的最大波特率
 *     返回值:串口波特率
 */
unsigned int uart_get_baund_rate(struct uart_port *port, struct ktermios *termios
                                 , struct ktermios *old,unsigned int min, unsigned int max);
/*功能:uart_get_divisor 用于计算某一波特率的串口时钟分频数(串口波特率除数)
 *参数:
 *     port:要计算分频数的串口端口
 *     baud:期望的波特率
 *返回值:串口时钟分频数
 */
unsigned int uart_get_divisor(struct uart_port *port, unsigned int baund);
2.3.1.6 向串口写控制台信息
/*功能:uart_console_write用于向串口端口写一控制台信息
 *参数:
 *     port:要写信息的串口端口
 *     s:要写的信息
 *     count:信息的大小
 *     putchar:用于向串口端口写字符的函数,该函数有两个参数:串口端口和要写的字符
 */
Void uart_console_write(struct uart_port *port,const char *s,
     unsigned int count,viod(*putchar)(struct uart_port*, int));
2.4 UART控制器示例-imx为例
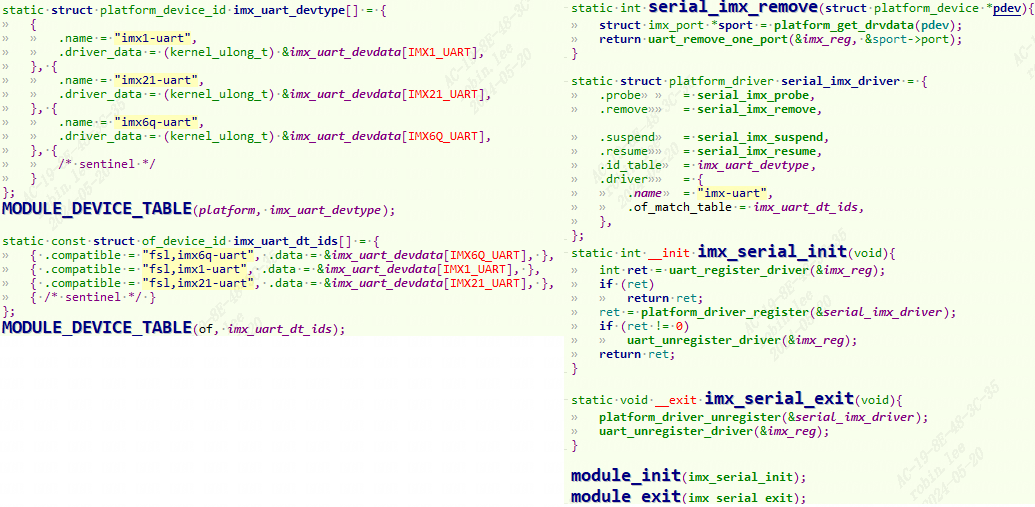 位于
drivers\tty\serial\imx.c,使用platform_driver框架,调用uart_register_driver注册到uart子系统。
2.4.1 dts描述
板子使用的是uart3,打开imx6ul.dtsi,可以看到默认status是disabled。
uart3: serial@021ec000 {
	compatible = "fsl,imx6ul-uart",
	"fsl,imx6q-uart", "fsl,imx21-uart";
	reg = <0x021ec000 0x4000>;
	interrupts = <GIC_SPI 28 IRQ_TYPE_LEVEL_HIGH>;
	clocks = <&clks IMX6UL_CLK_UART3_IPG>,
	<&clks IMX6UL_CLK_UART3_SERIAL>;
	clock-names = "ipg", "per";
	dmas = <&sdma 29 4 0>, <&sdma 30 4 0>;
	dma-names = "rx", "tx";
	status = "disabled";
};我们再外面引用它,打开imx6ull-alientek-emmc.dts:
pinctrl_uart3: uart3grp {
	fsl,pins = <
		MX6UL_PAD_UART3_TX_DATA__UART3_DCE_TX 0X1b0b1
		MX6UL_PAD_UART3_RX_DATA__UART3_DCE_RX 0X1b0b1
	>;
};
&uart3 {
	pinctrl-names = "default";
	pinctrl-0 = <&pinctrl_uart3>;
	status = "okay";
};
2.4.2 probe初始化
当dts和驱动的compatible匹配,那么probe执行如下:
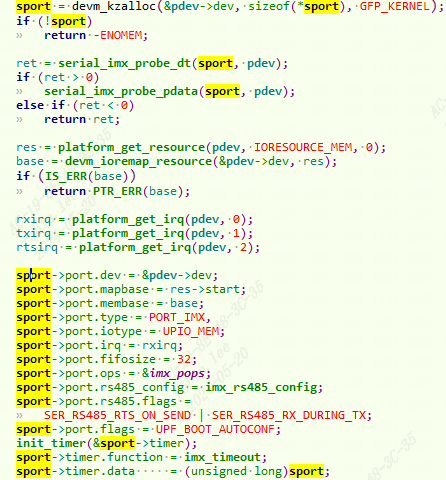
初始化 uart_port,然后将其添加到对应的 uart_driver 中。
- 解析dts, 设置中断号,io基地址后
ioremap, 设置port属性。
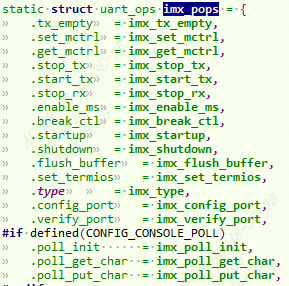
 2. 设置port属性的ops
 3. 更具dts获取和设置时钟频率。
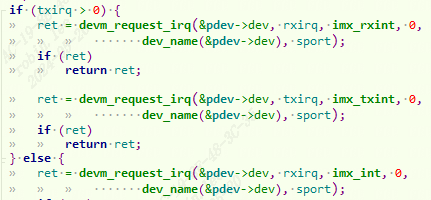
4. 注册中断
 5.
uart_add_one_port(&imx_reg, &sport->port);添加端口到uart_driver。
2.4.2 收据收发流程
2.4.2.1 open过程
//tty_io.c
static const struct file_operations tty_fops = {
	.read		= tty_read,
	.write		= tty_write,
	.open		= tty_open,
	.release	= tty_release,
     ······
};//open("/dev/tty");
//进入tty_open函数:
static int tty_open(struct inode *inode, struct file *filp){
    struct tty_struct *tty;
    struct tty_driver *driver = NULL;
    ......
	if (tty->ops->open)	/*即uart_open*/
		retval = tty->ops->open(tty, filp);//
	return 0;
}
static int uart_open(struct tty_struct *tty, struct file *filp) {
struct uart_driver *drv = (struct uart_driver *)tty->driver->driver_state;
int retval;
struct uart_state *state = drv->state + line;
retval = uart_startup(tty, state, 0);
}
static int uart_startup(struct tty_struct *tty, struct uart_state *state, int init_hw) {
retval = uart_port_startup(tty, state, init_hw);
}
static int uart_port_startup(struct tty_struct *tty, struct uart_state *state, int init_hw) {
struct uart_port *uport = state->uart_port;
if (!state->xmit.buf) {
page = get_zeroed_page(GFP_KERNEL); /*分配了一页内存*/
state->xmit.buf = (unsigned char *) page; /*串口底层发送缓冲区*/
uart_circ_clear(&state->xmit);
}
retval = uport->ops->startup(uport); /*即imx_startup*/
return retval;
}
static int imx_startup(struct uart_port *port)
{
struct imx_port *sport = (struct imx_port *)port;
int retval, i;
unsigned long flags, temp;
.....
/* Can we enable the DMA support? */
if (is_imx6q_uart(sport) && !uart_console(port)
&& !sport->dma_is_inited)
imx_uart_dma_init(sport); //配置发送消息时DMA搬运的目标地址,接收消息时DMA搬运的源地址
if (sport->dma_is_inited)
INIT_DELAYED_WORK(&sport->tsk_dma_tx, dma_tx_work);//定义了一个延后工作任务
//DMA发送搬运,在串口发送数据会唤醒调度
return 0;
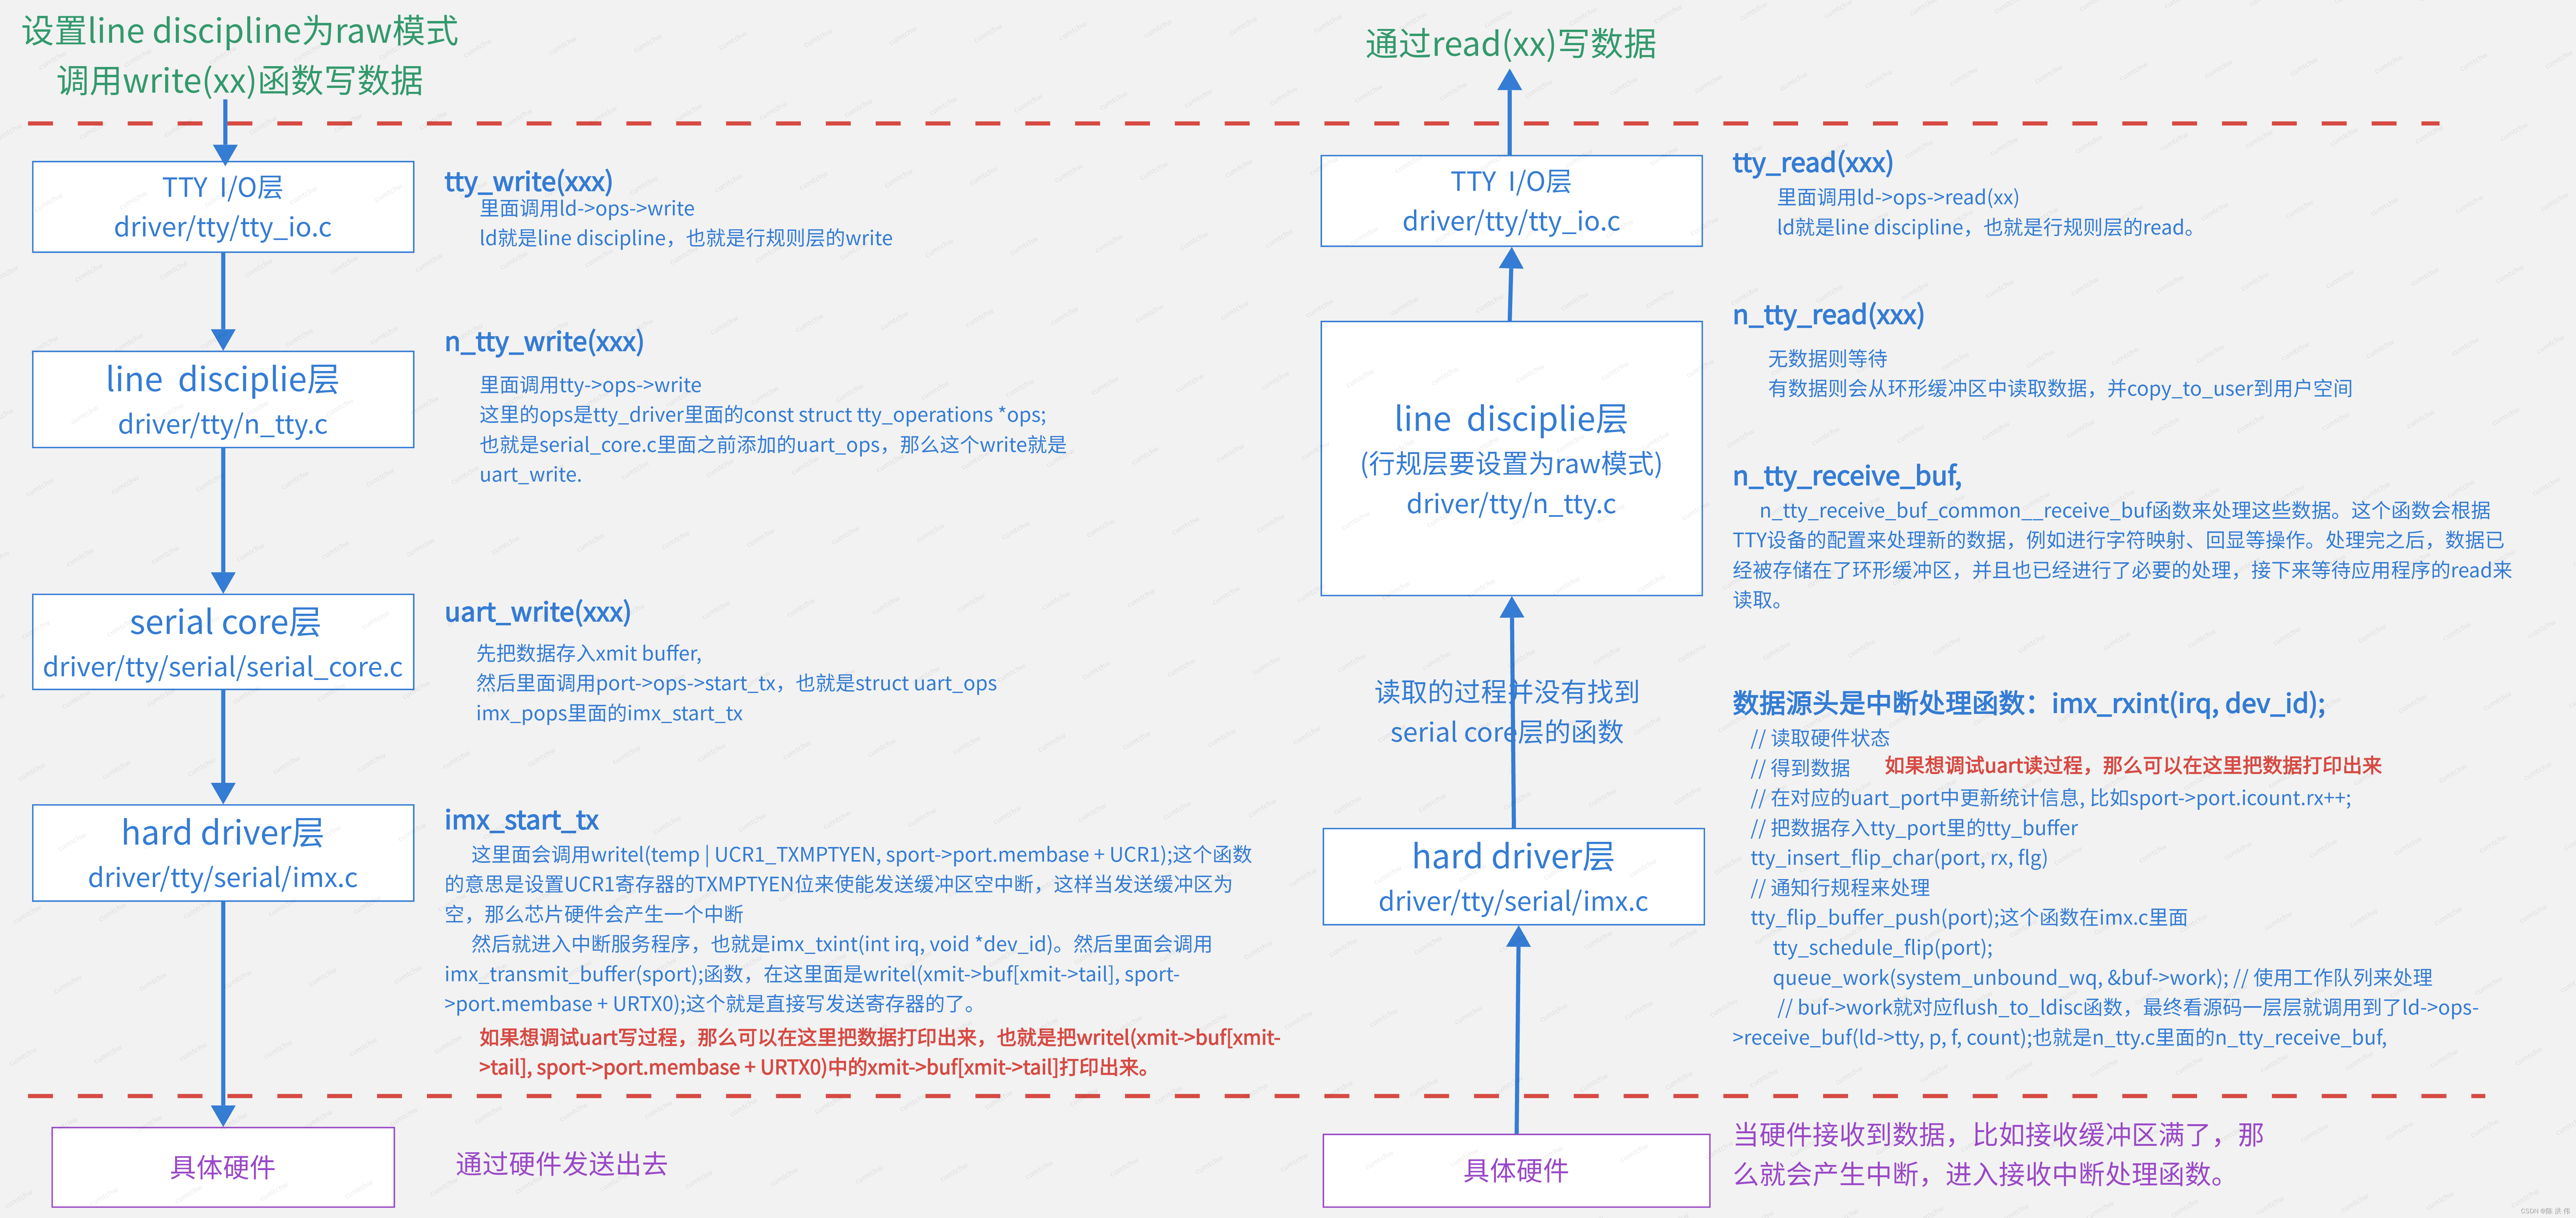
}2.4.2.2 发送接收总流程
2.4.2.3 发送-write过程
1. 应用层调用write系统调用来写入数据
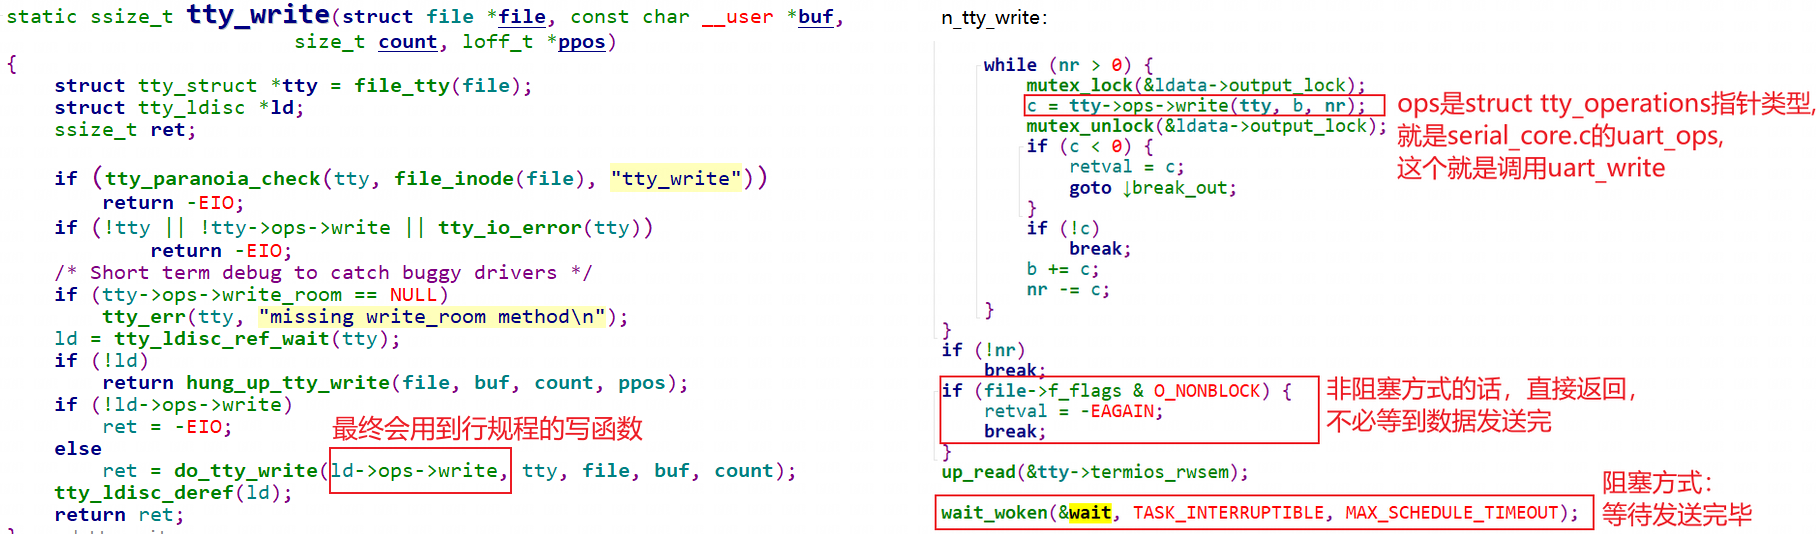
2. write系统调用会调用到tty_write函数,这个函数定义在driver/tty/tty_io.c文件中。
    而在tty_write函数里面调用的是ld->ops->write函数,这个就是line discipline层的write函数。
3. line discipline层的write函数就是n_tty_write函数,这个函数定义在driver/tty/n_tty.c文件中。
    n_tty_write函数会进一步调用到uart_write函数,这个函数是通过tty_operations结构体的指针来访问的。
4. uart_write函数会进一步调用到start_tx函数,这个函数也是通过tty_operations结构体的指针来访问的。
    在i.MX6ULL平台上,这个函数对应的就是imx_start_tx函数。
5. 在imx_start_tx函数中,会通过设置UCR1寄存器的TXMPTYEN位来使能发送缓冲区空中断。
    这个操作是通过调用writel(temp | UCR1_TXMPTYEN, sport->port.membase + UCR1)来完成的。
6. 当UART控制器的发送缓冲区空了之后,就会产生一个中断。这个中断会被内核的中断处理机制捕获,
    并调用相应的中断处理程序来处理。
7. 在中断处理程序中,会从环形缓冲区中取出数据,并写入到UART控制器的发送缓冲区中。
    然后UART控制器会自动将这些数据发送出去。
2.4.2.3.1 用户写数据流程
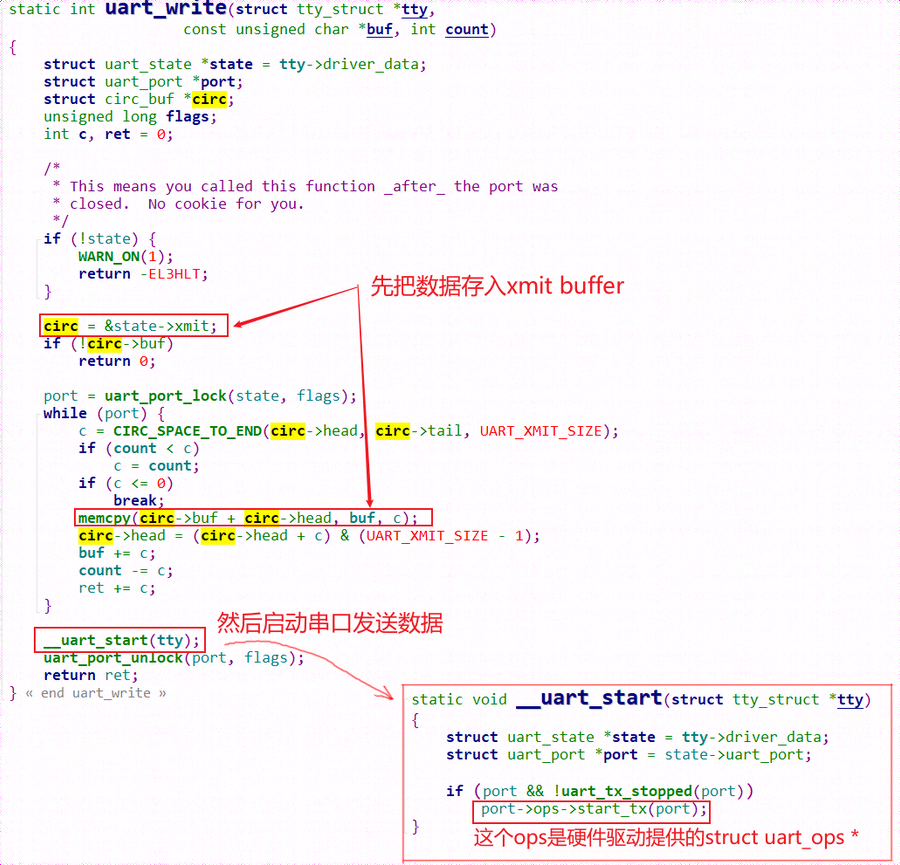 在
tty_write中通过ld->ops->write调用了线路规程的write函数,也就是调用了tty_ldisc_N_TTY的ntty_write函数。
2.4.2.3.2 硬件写数据流程
drivers\tty\serial\imx.c的发送函数imx_start_tx和发送中断函数imx_txint。
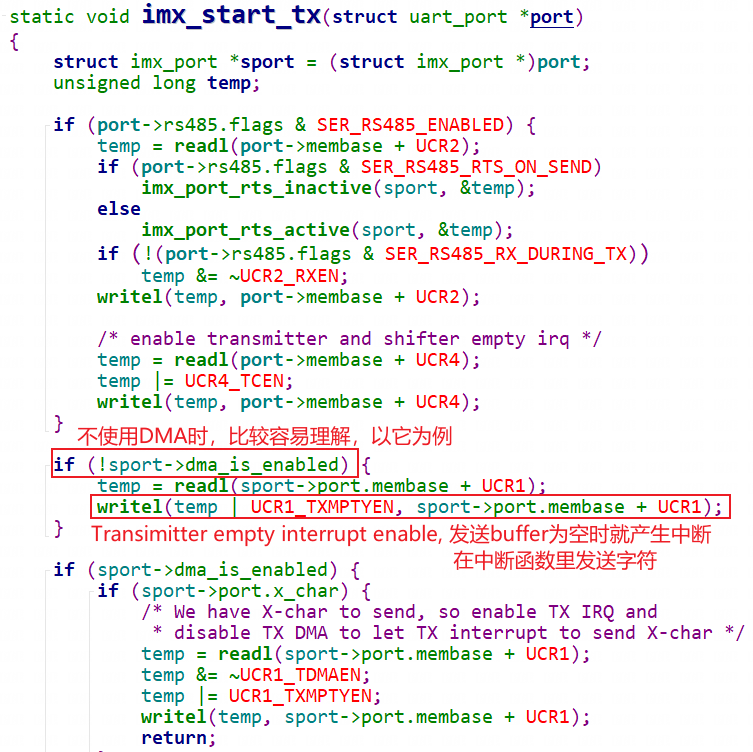 一开始时,发送buffer肯定为空,会立刻产生中断:
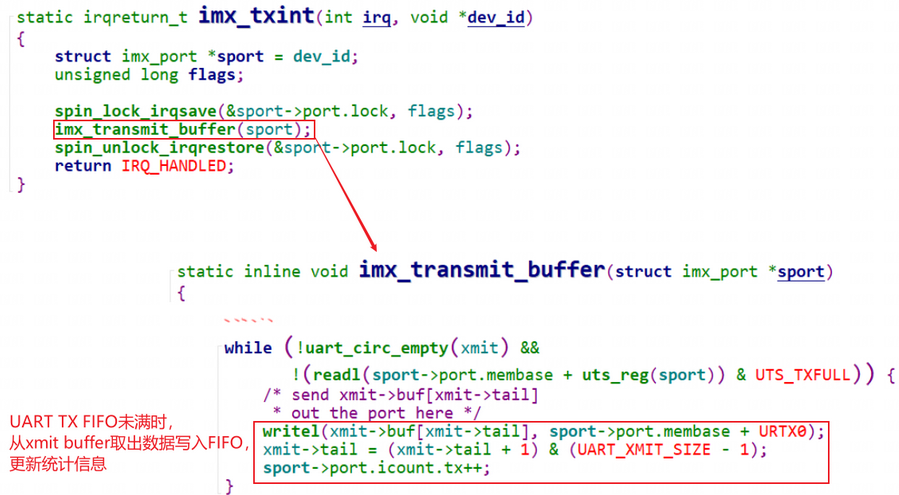
2.4.2.4 接收-read过程
1. UART硬件控制器的接收端接收到数据后,数据会被自动写入接收缓冲区。
    如果接收缓冲区中的数据达到一定数量(例如,半满或者满),
    或者在一定时间内没有新的数据到来,那么就会产生一个接收中断。
2. 执行中断服务程序。在i.MX6ULL平台上,对应imx_rxint函数,在drivers/tty/serial/imx.c文件中。
    2.1 imx_rxint函数中,首先会得到数据,然后通知line_disciplie层来处理,
    	调用line_disciplie层的n_tty_receive_buf函数。
    2.2 n_tty_receive_buf调用n_tty_receive_buf_common__receive_buf。
    	这个函数会根据TTY设备的配置来处理新的数据,例如进行字符映射、回显等操作。
    	处理完之后,数据已经被存储在了环形缓冲区,并且也已经进行了必要的处理,接下来等待应用程序的read来读取。
3. 应用层的read来读取数据,调用tty层的tty_read函数,进一步调用line discipline层的read函数,
    这个line discipline层的read函数就可以读取前面从底层传过来的数据了。
2.4.2.4.1 中断产生数据流程
imx_rxint
// 读取硬件状态
// 得到数据
// 在对应的uart_port中更新统计信息, 比如sport->port.icount.rx++;
// 把数据存入tty_port里的tty_buffertty_insert_flip_char(port, rx, flg)
// 通知行规程来处理tty_flip_buffer_push(port);tty_schedule_flip(port);queue_work(system_unbound_wq, &buf->work); // 使用工作队列来处理
// 对应flush_to_ldisc函数
2.4.2.4.2 用户读取数据流程
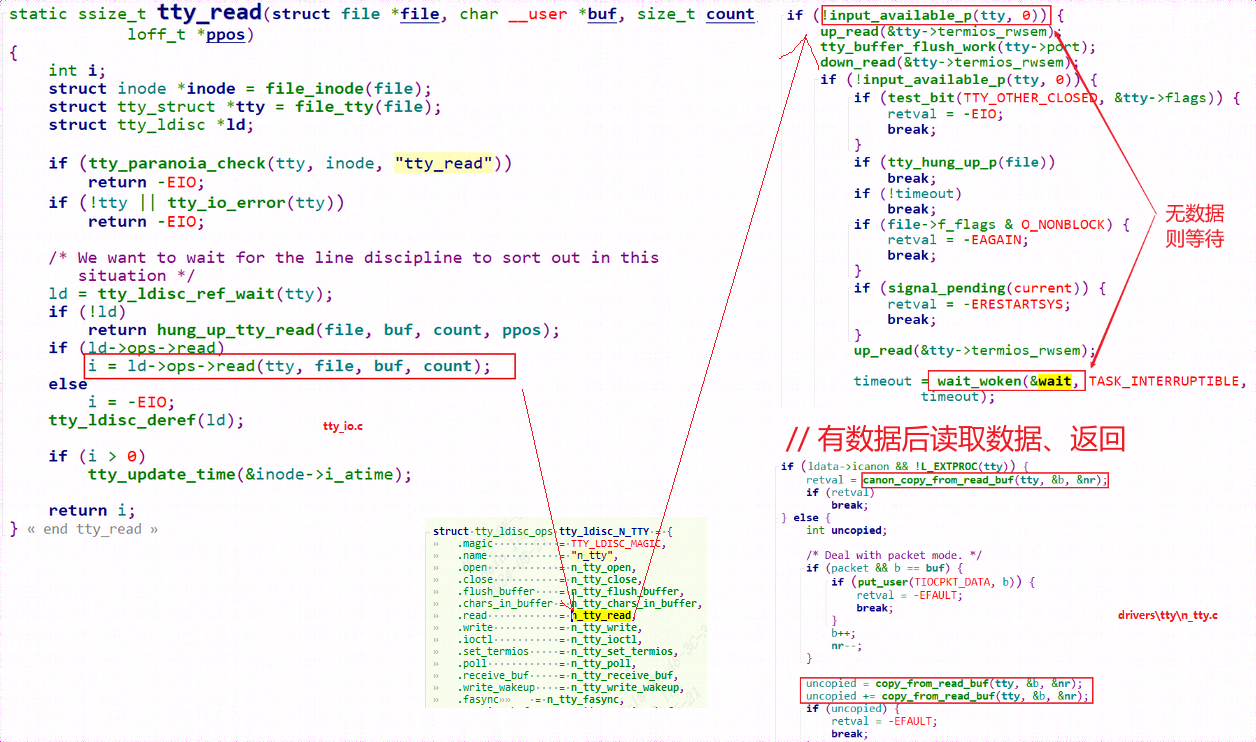 在
tty_read中通过ld->ops->read调用了线路规程的read函数,也就是调用了tty_ldisc_N_TTY的ntty_read函数。
3 UART用户态控制函数
3.1 API说明
| 属性 | 说明 |
|---|---|
| tcgetatrr | 取属性(termios结构) |
| tcsetarr | 设置属性(termios结构) |
| cfgetispeed | 得到输入速度 |
| cfsetispeed | 得到输出速度 |
| cfstospeed | 设置输出速度 |
| tcdrain | 等待所有输出都被传输 |
| tcflow | 挂起传输或接收 |
| tcflush | 刷请未决输出和/或输入 |
| tcsendbreak | 送BREAK字符 |
| tcgetpgrp | 得到前台进程组ID |
| Tcsetpgrp | 设置前台进程组ID |
3.1.1 设置参数
- 获取属性,
tegetatrr(fd, &oldtio);
struct termious newtio, oldtio;
tegetattr(fd, &oldtio);- 激活选项有
CLOCAL和CREAD,用于本地连接和接收使用
newtio.cflag |= CLOCAL|CREAD;- 设置波特率
newtio.c_cflag = B115200;- 设置数据位,需使用掩码设置
newtio.c_cflag &= ~CSIZE;
Newtio.c_cflag |= CS8;- 设置停止位,通过激活
c_cflag中的CSTOP实现。若停止位为1,则清除CSTOPB,若停止位为2,则激活CSTOP
newtio.c_cflag &= ~CSTOPB; /*停止位设置为1*/
Newtio.c_cflag |= CSTOPB; /*停止位设置为2 */- 设置流控
newtio.c_cfag |= CRTSCTS /*开启硬件流控 */
newtio.c_cfag |= (IXON | IXOFF | IXANY); /*开启软件流控*/- 奇偶检验位设置,使用
c_cflag和c_ifag.
7.1 设置奇校验
newtio.c_cflag |= PARENB;
newtio.c_cflag |= PARODD;
newtio.c_iflag |= (INPCK | ISTRIP);
7.2 设置偶校验
newtio.c_iflag |= (INPCK | ISTRIP);
newtio.c_cflag |= PARENB;
newtio.c_cflag |= ~PARODD;- 设置最少字符和等待时间,对于接收字符和等待时间没有什么特别的要求,可设置为0:
newtio.c_cc[VTIME] = 0;
newtio.c_cc[VMIN] = 0;- 处理要写入的引用对象
tcflush函数刷清(抛弃)输入缓冲(终端程序已经接收到,但用户程序尚未读)或输出缓冲(用户程序已经写,但未发送)。
int tcflash(int filedes, int quene)
quene数应当是下列三个常数之一:
  *TCIFLUSH 刷清输入队列
  *TCOFLUSH 刷清输出队列
  *TCIOFLUSH 刷清输入、输出队列
例如:
tcflush(fd, TCIFLUSH);- 激活配置,在完成配置后,需要激活配置使其生效。使用
tcsetattr()函数:
int tcsetarr(int filedes, const struct termios *termptr);
opt 指定在什么时候新的终端属性才起作用,
   *TCSANOW:更改立即发生
   *TCSADRAIN:发送了所有输出后更改才发生。若更改输出参数则应使用此选项
   *TCSAFLUSH:发送了所有输出后更改才发生。更进一步,在更改发生时未读的
                 所有输入数据都被删除(刷清)
例如:tcsetatrr(fd, TCSANOW, &newtio);
3.1.2 操作流程
- 打开串口,例如
"/dev/ttySLB0"
fd = open("/dev/ttySLB0",O_RDWR | O_NOCTTY | O_NDELAY);
/*O_NOCTTY:是为了告诉Linux这个程序不会成为这个端口上的“控制终端”。
	如果不这样做的话,所有的输入,比如键盘上过来的Ctrl+C中止信号等等,会影响到你的进程。
O_NDELAY:这个标志则是告诉Linux这个程序并不关心DCD信号线的状态,
	也就是不管串口是否有数据到来,都是非阻塞的,程序继续执行。
*/- 恢复串口状态为阻塞状态,用于等待串口数据的读入,用fcntl函数:
fcntl(fd,F_SETFL,0); //F_SETFL:设置文件flag为0,即默认,即阻塞状态
- 接着测试打开的文件描述符是否应用一个终端设备,以进一步确认串口是否正确打开。
isatty(STDIN_FILENO);- 读写串口
串口的读写与普通文件一样,使用read,write函数
read(fd, buf ,8);
write(fd,buff,8);
3.2 demo举例
#include <sys/types.h>
#include <sys/stat.h>
#include <fcntl.h>
#include <termios.h>
#include <stdio.h>
#include <string.h>
#include <unistd.h>
#include <log/log.h>
#include <stdlib.h>
#define UART_DEVICE     "/dev/ttySLB1"
struct temp {
	float temp_max1;
	float temp_max2;
	float temp_max3;
	float temp_min;
	float temp_mean;
	float temp_enviromem;
	char temp_col[1536];
};

int main(void) {
	int count, i, fd;
	struct termios oldtio, newtio;
	struct temp *temp;
	temp = (struct temp *)malloc(sizeof(struct temp));
	if (!temp) {
		printf("malloc failed\n");
		return -1;
	}

	char cmd_buf1[] = { 0xAA, 0x01, 0x04, 0x00, 0x06, 0x10, 0x05, 0x00, 0xBB};
	char cmd_buf2[] = { 0xAA, 0x01, 0x04, 0x00, 0x00, 0xA0, 0x00, 0x03, 0xBB};
	char cmd_buf3[] = { 0xAA, 0x01, 0x04, 0x00, 0x03, 0x10, 0x01, 0x00, 0xBB};
	char read_buf[2000];

	fd = open(UART_DEVICE, O_RDWR | O_NOCTTY);
	if (fd < 0) {
		printf("Open %s failed\n", UART_DEVICE);
		return -1;
	}
	tcgetattr(fd, &oldtio);//获取当前操作模式参数
	memset(&newtio, 0, sizeof(newtio));
	//波特率=230400 数据位=8 使能数据接收
	newtio.c_cflag = B230400 | CS8 | CLOCAL | CREAD | CSTOPB;
	newtio.c_iflag = IGNPAR;
	tcflush(fd, TCIFLUSH);//清空输入缓冲区和输出缓冲区
	tcsetattr(fd, TCSANOW, &newtio);//设置新的操作参数

	//printf("input: %s, len = %d\n", cmd_buf, strlen(cmd_buf));
	//------------向uart发送数据-------------------
	for (i = 0; i < 9; i++)
		printf("%#X ", cmd_buf1[i]);

	count = write(fd, cmd_buf1, 9);
	if (count != 9) {
		printf("send failed\n");
		return -1;
	}
	usleep(500000);
	memset(read_buf, 0, sizeof(read_buf));
	count = read(fd, read_buf, sizeof(read_buf));
	if (count > 0) {
		for (i = 0; i < count; i++);
		temp->temp_max1 = read_buf[7] << 8 | read_buf[6];
		temp->temp_max2 = read_buf[9] << 8 | read_buf[8];
		temp->temp_max3 = read_buf[11] << 8 | read_buf[10];
		temp->temp_min  = read_buf[13] << 8 | read_buf[12];
		temp->temp_mean = read_buf[15] << 8 | read_buf[14];

		printf("temp->temp_max1 = %f\n", temp->temp_max1 * 0.01);
		printf("temp->temp_max2 = %f\n", temp->temp_max2 * 0.01);
		printf("temp->temp_max3 = %f\n", temp->temp_max3 * 0.01);
		printf("temp->temp_min  = %f\n", temp->temp_min  * 0.01);
		printf("temp->temp_mean = %f\n", temp->temp_mean * 0.01);
	} else {
		printf("read temp failed\n");
		return -1;
	}

	count = write(fd, cmd_buf3, 9);
	if (count != 9) {
		printf("send failed\n");
		return -1;
	}

	usleep(365);
	memset(read_buf, 0, sizeof(read_buf));
	count = read(fd, read_buf, sizeof(read_buf));
	if (count > 0) {
		for (i = 0; i < count; i++);
		temp->temp_enviromem = read_buf[7] << 8 | read_buf[6];
		printf("temp->temp_enviromem = %f\n", temp->temp_enviromem * 0.01);
	} else {
		printf("read enviromem failed\n");
		return -1;
	}

	count = write(fd, cmd_buf2, 9);
	if (count != 9) {
		printf("send failed\n");
		return -1;
	}

	usleep(70000);
	memset(read_buf, 0, sizeof(read_buf));
	memset(temp->temp_col, 0, sizeof(temp->temp_col));
	count = read(fd, read_buf, sizeof(read_buf));
	printf("count = %d\n", count);
	if (count > 0) {
		for (i = 0; i < count - 7; i++)
		temp->temp_col[i] = read_buf[i+6];
		for (i = 0; i < 1536; i++)
		{
			if (!(i%10))
				printf("\n");
			printf("%#X ", temp->temp_col[i]);
		}
	} else {
		printf("read temp colour failed\n");
		return -1;
	}
	free(temp);
	close(fd);
	tcsetattr(fd, TCSANOW, &oldtio); //恢复原先的设置
	return 0;
}