1 引入Framebuffer
裸机 LCD 驱动编写流程如下:
- 初始化 I.MX6U 的 eLCDIF 控制器,屏幕宽(width)、高(height)、
hspw、 hbp、hfp、vspw、vbp 和 vfp等信息。 - 初始化 LCD 像素时钟。
- 设置 RGBLCD 显存属性。
- 应用程序直接通过操作显存来操作 LCD,实现在 LCD 上显示字符、图片等信息。
同理linux系统下也是希望应用程序来直接操作一块内存来实现实现在 LCD 上显示字符、图片等信息,Framebuffer就是用来干这件事的。Framebuffer 翻译过来就是帧缓冲,简称 fb。
作用:把显示设备描述成一个缓冲区,允许应用程序通过帧缓冲定义好的接口访问这些图形设备,从而不用关心具体的硬件细节。
因此需要在底层framebuffer框架去对接具体的显示设备,显示设备控制器。
2 Framebuffer驱动介绍
2.1 Framebuffer设备节点
当我们编写好 LCD 驱动以后会生成一个名为/dev/fbX(X=0~n)的设备,应用程序通 过访问/dev/fbX 这个设备就可以访问 LCD。

2.2 Framebuffer框架
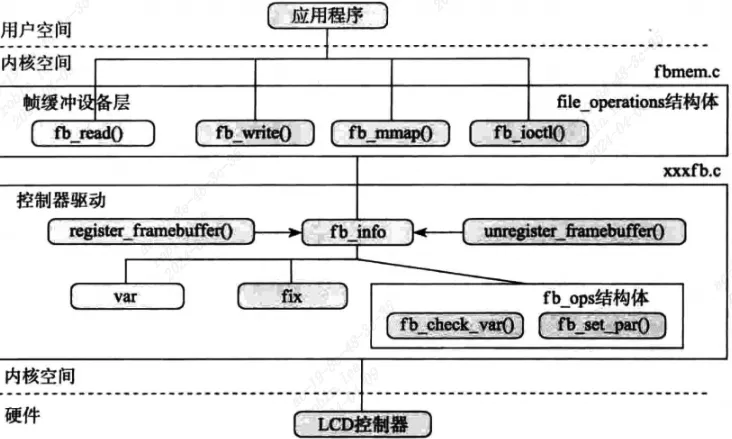
drivers/video/fbmem.c:主要任务是创建graphics类、注册FB的字符设备驱动(主设备号是29)、提供register_framebuffer接口给具体framebuffer驱动编写着来注册fb设备的。
#define FB_MAJOR 29 /* /dev/fb* framebuffers */drivers/video/fbsys.c:是fbmem.c引出来的,处理fb在/sys/class/graphics/fb0目录下的一些属性文件的。xxx_fb.c: 具体的显示设备控制器驱动代码,dts描述对应的显示设备,控制器去驱动显示设备。
2.3 Framebuffer数据结构
2.3.1 fb_info
fb_info结构体记录了帧缓冲设备的全部信息,包括设备的设置参数、状态以及操作函数指针,对于每一个帧缓冲设备都必须对应一个fb_info结构体实例。
struct fb_info {
	atomic_t count;
	int node;
	int flags;
	struct mutex lock; /* 互斥锁 */
	struct mutex mm_lock; /* 互斥锁,用于 fb_mmap 和 smem_*域*/
	struct fb_var_screeninfo var; /* 当前可变参数 */
	struct fb_fix_screeninfo fix; /* 当前固定参数 */
	struct fb_monspecs monspecs; /* 当前显示器特性 */
	struct work_struct queue; /* 帧缓冲事件队列 */
	struct fb_pixmap pixmap; /* 图像硬件映射 */
	struct fb_pixmap sprite; /* 光标硬件映射 */
	struct fb_cmap cmap; /* 当前调色板 */
	struct list_head modelist; /* 当前模式列表 */
	struct fb_videomode *mode; /* 当前视频模式 */
	#ifdef CONFIG_FB_BACKLIGHT /* 如果 LCD 支持背光的话 */
	/* assigned backlight device */
	/* set before framebuffer registration,
	remove after unregister */
	struct backlight_device *bl_dev; /* 背光设备 */
	/* Backlight level curve */
	struct mutex bl_curve_mutex;
	u8 bl_curve[FB_BACKLIGHT_LEVELS];
	#endif
	...
	struct fb_ops *fbops; /* 帧缓冲操作函数集 */
	struct device *device; /* 父设备 */
	struct device *dev; /* 当前 fb 设备 */
	int class_flag; /* 私有 sysfs 标志 */
	...
	char __iomem *screen_base; /* 虚拟内存基地址(屏幕显存) */
	unsigned long screen_size; /* 虚拟内存大小(屏幕显存大小) */
	void *pseudo_palette; /* 伪 16 位调色板 */
};
2.3.1.1 fb_ops
帧缓冲操作函数集,包含open,release,read,write等操作函数。
/*
 * Frame buffer operations
 *
 * LOCKING NOTE: those functions must _ALL_ be called with the console
 * semaphore held, this is the only suitable locking mechanism we have
 * in 2.6. Some may be called at interrupt time at this point though.
 *
 * The exception to this is the debug related hooks.  Putting the fb
 * into a debug state (e.g. flipping to the kernel console) and restoring
 * it must be done in a lock-free manner, so low level drivers should
 * keep track of the initial console (if applicable) and may need to
 * perform direct, unlocked hardware writes in these hooks.
 */
struct fb_ops {
	/* open/release and usage marking */
	struct module *owner;
	int (*fb_open)(struct fb_info *info, int user);
	int (*fb_release)(struct fb_info *info, int user);
	/* For framebuffers with strange non linear layouts or that do not
	 * work with normal memory mapped access
	 */
	ssize_t (*fb_read)(struct fb_info *info, char __user *buf,
			   size_t count, loff_t *ppos);
	ssize_t (*fb_write)(struct fb_info *info, const char __user *buf,
			    size_t count, loff_t *ppos);
	/* checks var and eventually tweaks it to something supported,
	 * DO NOT MODIFY PAR */
	int (*fb_check_var)(struct fb_var_screeninfo *var, struct fb_info *info);
	/* set the video mode according to info->var */
	int (*fb_set_par)(struct fb_info *info);
	/* set color register */
	int (*fb_setcolreg)(unsigned regno, unsigned red, unsigned green,
			    unsigned blue, unsigned transp, struct fb_info *info);
	/* set color registers in batch */
	int (*fb_setcmap)(struct fb_cmap *cmap, struct fb_info *info);
	/* blank display */
	int (*fb_blank)(int blank, struct fb_info *info);
	/* pan display */
	int (*fb_pan_display)(struct fb_var_screeninfo *var, struct fb_info *info);
	/* Draws a rectangle */
	void (*fb_fillrect) (struct fb_info *info, const struct fb_fillrect *rect);
	/* Copy data from area to another */
	void (*fb_copyarea) (struct fb_info *info, const struct fb_copyarea *region);
	/* Draws a image to the display */
	void (*fb_imageblit) (struct fb_info *info, const struct fb_image *image);
	/* Draws cursor */
	int (*fb_cursor) (struct fb_info *info, struct fb_cursor *cursor);
	/* wait for blit idle, optional */
	int (*fb_sync)(struct fb_info *info);
	/* perform fb specific ioctl (optional) */
	int (*fb_ioctl)(struct fb_info *info, unsigned int cmd,
			unsigned long arg);
	/* Handle 32bit compat ioctl (optional) */
	int (*fb_compat_ioctl)(struct fb_info *info, unsigned cmd,
			unsigned long arg);
	/* perform fb specific mmap */
	int (*fb_mmap)(struct fb_info *info, struct vm_area_struct *vma);
	/* get capability given var */
	void (*fb_get_caps)(struct fb_info *info, struct fb_blit_caps *caps,
			    struct fb_var_screeninfo *var);
	/* teardown any resources to do with this framebuffer */
	void (*fb_destroy)(struct fb_info *info);
	/* called at KDB enter and leave time to prepare the console */
	int (*fb_debug_enter)(struct fb_info *info);
	int (*fb_debug_leave)(struct fb_info *info);
};
2.3.1.2 fb_var_screeninfo
记录用户可修改的显示控制器参数,包括了屏幕的分辨率和每个像素点的比特数bpp,pixclock等。
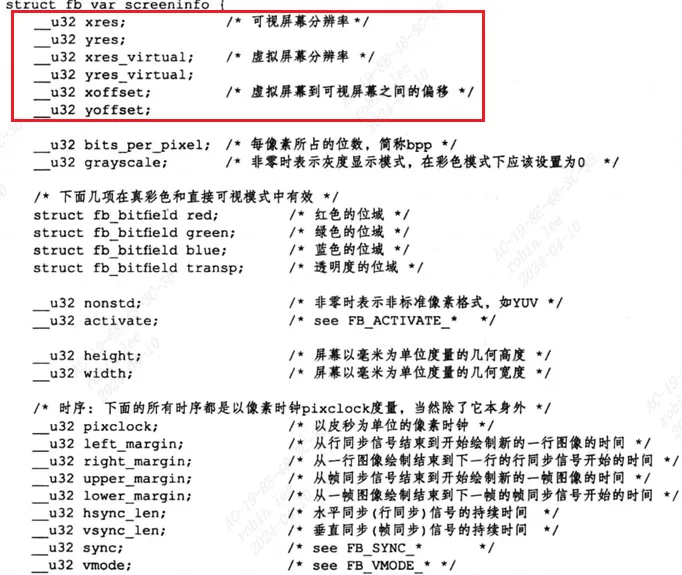
struct fb_var_screeninfo {
	__u32 xres;			/* visible resolution		*/
	__u32 yres;
	__u32 xres_virtual;		/* virtual resolution		*/
	__u32 yres_virtual;
	__u32 xoffset;			/* offset from virtual to visible */
	__u32 yoffset;			/* resolution			*/

	__u32 bits_per_pixel;		/* guess what			*/
	__u32 grayscale;		/* 0 = color, 1 = grayscale,	*/
					/* >1 = FOURCC			*/
	struct fb_bitfield red;		/* bitfield in fb mem if true color, */
	struct fb_bitfield green;	/* else only length is significant */
	struct fb_bitfield blue;
	struct fb_bitfield transp;	/* transparency			*/

	__u32 nonstd;			/* != 0 Non standard pixel format */

	__u32 activate;			/* see FB_ACTIVATE_*		*/

	__u32 height;			/* height of picture in mm    */
	__u32 width;			/* width of picture in mm     */

	__u32 accel_flags;		/* (OBSOLETE) see fb_info.flags */

	/* Timing: All values in pixclocks, except pixclock (of course) */
	__u32 pixclock;			/* pixel clock in ps (pico seconds) */
	__u32 left_margin;		/* time from sync to picture	*/
	__u32 right_margin;		/* time from picture to sync	*/
	__u32 upper_margin;		/* time from sync to picture	*/
	__u32 lower_margin;
	__u32 hsync_len;		/* length of horizontal sync	*/
	__u32 vsync_len;		/* length of vertical sync	*/
	__u32 sync;			/* see FB_SYNC_*		*/
	__u32 vmode;			/* see FB_VMODE_*		*/
	__u32 rotate;			/* angle we rotate counter clockwise */
	__u32 colorspace;		/* colorspace for FOURCC-based modes */
	__u32 reserved[4];		/* Reserved for future compatibility */
};
2.3.1.2.1 引入可视屏幕和虚拟屏幕
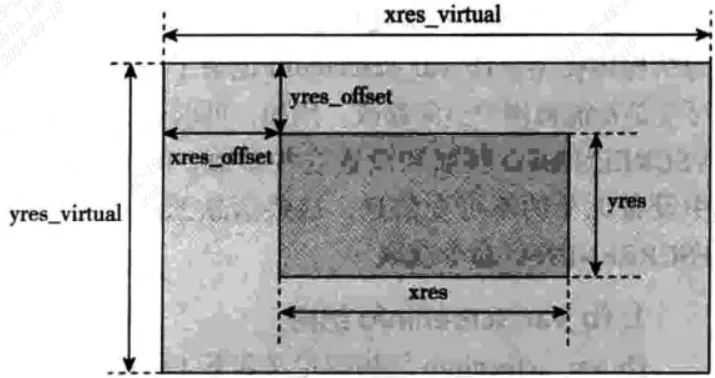
(1)可视屏幕:LCD分辨率,这是硬件相关的。比如:LCD屏幕的分辨率是800x480,那可视屏幕的最大分辨率就是800x480;
(2)虚拟屏幕:我们在内核中开辟的帧缓冲区的大小。比如:屏幕分辨率是800x480,但是我们可以将帧缓冲区开辟成1920x1080,
    在刷新屏幕时可以直接将1080p的图像一次性刷新到帧缓冲区中;
(3)虚拟屏到可视屏的偏移量:虚拟屏大小是超过可视屏幕的大小,偏移量决定了可视屏显示虚拟屏的哪一个部分;
(4)总结:通过改变虚拟屏到可视屏的偏移量,可以将虚拟屏的不同部分图像显示到可视屏中,而不需要每次都刷新帧缓冲区;
2.3.1.3 fb_fix_screeninfo
记录了用户不能修改的显示控制器的参数,比如说屏幕缓冲区的物理地址、长度。
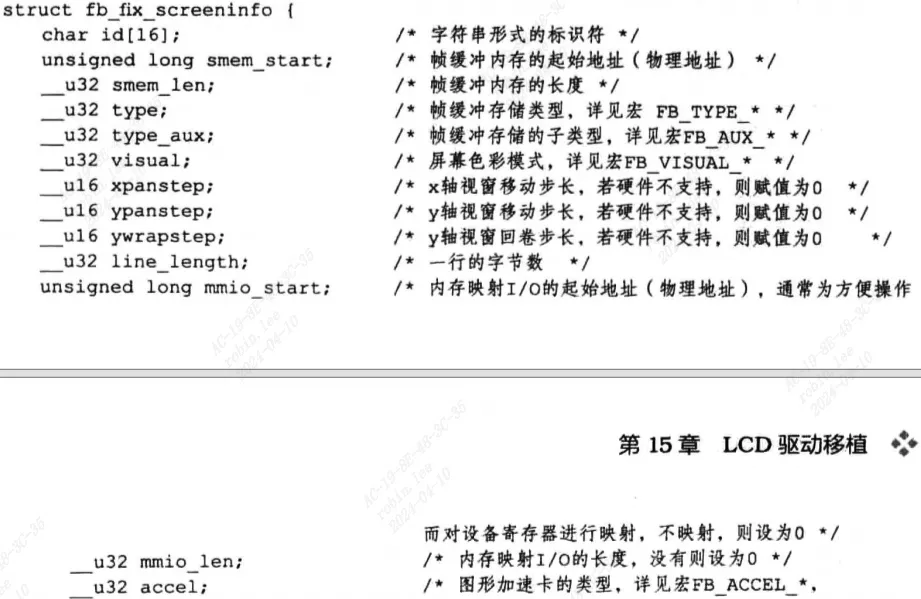
struct fb_fix_screeninfo {
    char id[16];            /* identification string eg "TT Builtin" */
    unsigned long smem_start;    /* Start of frame buffer mem */
                    /* (physical address) */
    __u32 smem_len;            /* Length of frame buffer mem */
    __u32 type;            /* see FB_TYPE_*        */
    __u32 type_aux;            /* Interleave for interleaved Planes */
    __u32 visual;            /* see FB_VISUAL_*        */
    __u16 xpanstep;            /* zero if no hardware panning  */
    __u16 ypanstep;            /* zero if no hardware panning  */
    __u16 ywrapstep;        /* zero if no hardware ywrap    */
    __u32 line_length;        /* length of a line in bytes    */
    unsigned long mmio_start;    /* Start of Memory Mapped I/O   */
                    /* (physical address) */
    __u32 mmio_len;            /* Length of Memory Mapped I/O  */
    __u32 accel;            /* Indicate to driver which    */
                    /*  specific chip/card we have    */
    __u16 capabilities;        /* see FB_CAP_*            */
    __u16 reserved[2];        /* Reserved for future compatibility */
};
2.3.1.4 fb_bitfield
描述每一像素缓冲区的组织方式,包括域偏移、位域长度和MSB指示。
struct fb_bitfield {
    __u32 offset;            /* beginning of bitfield    */
    __u32 length;            /* length of bitfield        */
    __u32 msb_right;        /* != 0 : Most significant bit is */
                    /* right */
};
2.4 Framebuffer源码分析
2.4.1 编写fb驱动大致流程
- 构建fb_info结构体
register_framebuffer注册fb_info到fb框架中,驱动框架会自动创建/dev/fbx设备节点- app通过open、ioctl等函数接口去操作设备节点
/dev/fb0,驱动框架就会调用fb_info实例化中对应的open、ioctl接口去完成具体的硬件操作。
2.4.2 fb子系统注册卸载
如果定义了MODULE宏就表示要fb子系统单独编译成ko文件,否则用subsys_initcall编译进内核。入口在drivers\video\fbdev\core\fbmem.c
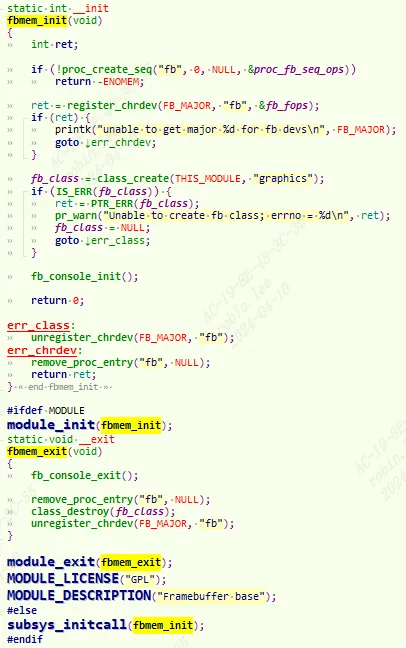
创建proc条目
/proc/fb注册成字符设备,fb主设备号定义在
include\uapi\linux\major.h#define FB_MAJOR 29 /* /dev/fb* framebuffers */建立
graphics类。
2.4.2.1 fb注册卸载相关函数
2.4.2.1.1 framebuffer_alloc
struct fb_info *framebuffer_alloc(size_t size, struct device *dev)
{
//计算私有数据起始地址需要补齐的字节数
#define BYTES_PER_LONG (BITS_PER_LONG/8)
#define PADDING (BYTES_PER_LONG - (sizeof(struct fb_info) % BYTES_PER_LONG))

	int fb_info_size = sizeof(struct fb_info);
	struct fb_info *info;
	char *p;
	if (size)
		fb_info_size += PADDING;

	//申请内存
	p = kzalloc(fb_info_size + size, GFP_KERNEL);
	if (!p)
		return NULL;
	info = (struct fb_info *) p;

	//将申请的私有数据的地址赋值给info->par
	if (size)
		info->par = p + fb_info_size;

	//设备的父节点
	info->device = dev;
#ifdef CONFIG_FB_BACKLIGHT
	mutex_init(&info->bl_curve_mutex);
#endif
	return info;
#undef PADDING
#undef BYTES_PER_LONG
}(1)famebuffer_alloc函数是用来申请一个struct fb_info结构体的,传参的size是设备私有数据的大小;
(2)申请sizeof(struct fb_info) + PADDING + size大小的空间分配给fb_info结构体类型的指针info,
加上PADDING 字节是为了后面的设备私有数据保持BYTES_PER_LONG字节对齐;
(3)将fb_info结构体后面size大小且BYTES_PER_LONG 字节的设备私有数据地址赋值info->par;
(4)将传入的参数dev赋值给info->device,作为父设备;
(5)返回创建好的struct fb_into结构体指针info;2.4.2.1.2 register_framebuffer
int register_framebuffer(struct fb_info *fb_info) {
	int i;
	struct fb_event event;
	struct fb_videomode mode;

	//检查已经注册的帧缓冲设备是否已经达到上限
	if (num_registered_fb == FB_MAX)
		return -ENXIO;

	//判断 fb_ info->flags 标志中关于控制器大小端的设置是否正确
	if (fb_check_foreignness(fb_info))
		return -ENOSYS;

	//在registered_fb数组中找一个空闲的变量
	num_registered_fb++;
	for (i = 0 ; i < FB_MAX; i++)
		if (!registered_fb[i])
			break;

	//将申请到的变量在数组中的下标赋值给fb_info->node
	fb_info->node = i;

	mutex_init(&fb_info->lock);
	mutex_init(&fb_info->mm_lock);

	//创建帧缓冲设备
	fb_info->dev = device_create(fb_class, fb_info->device,
				     MKDEV(FB_MAJOR, i), NULL, "fb%d", i);

	if (IS_ERR(fb_info->dev)) {
		printk(KERN_WARNING "Unable to create device for framebuffer %d; errno = %ld\n",
               i, PTR_ERR(fb_info->dev));
		fb_info->dev = NULL;
	} else
		//初始化帧缓冲设备,创建更多设备属性文件
		fb_init_device(fb_info);

	//初始化fb_info->pixmap,该变量的作用是将用于显示的硬件无关数据转换为设备需要的格式
	if (fb_info->pixmap.addr == NULL) {
		fb_info->pixmap.addr = kmalloc(FBPIXMAPSIZE, GFP_KERNEL);
		if (fb_info->pixmap.addr) {
			fb_info->pixmap.size = FBPIXMAPSIZE;
			fb_info->pixmap.buf_align = 1;
			fb_info->pixmap.scan_align = 1;
			fb_info->pixmap.access_align = 32;
			fb_info->pixmap.flags = FB_PIXMAP_DEFAULT;
		}
	}
	fb_info->pixmap.offset = 0;

	if (!fb_info->pixmap.blit_x)
		fb_info->pixmap.blit_x = ~(u32)0;

	if (!fb_info->pixmap.blit_y)
		fb_info->pixmap.blit_y = ~(u32)0;

	//初始化显示模式链表 fb_ info->modelist
	if (!fb_info->modelist.prev | !fb_info->modelist.next)
		INIT_LIST_HEAD(&fb_info->modelist);

	//根据fb_info->var设置一个 mode
	fb_var_to_videomode(&mode, &fb_info->var);

	//将该mode添加到fb_info->modelist中
	fb_add_videomode(&mode, &fb_info->modelist);

	//将fb_info注册到registered_fb结构体中
	registered_fb[i] = fb_info;

	event.info = fb_info;
	if (!lock_fb_info(fb_info))
		return -ENODEV;

	//〕通知发生了FB_EVENT_FB_REGISTERED事件(帧缓冲设备注册事件)
	fb_notifier_call_chain(FB_EVENT_FB_REGISTERED, &event);
	unlock_fb_info(fb_info);
	return 0;
}
2.4.2.1.3 unregister_framebuffer
int unregister_framebuffer(struct fb_info *fb_info) {
	struct fb_event event;
	int i, ret = 0;
	//检查传入的fb_info是否已经注册过
	i = fb_info->node;
	if (!registered_fb[i]) {
		ret = -EINVAL;
		goto done;
	}

	if (!lock_fb_info(fb_info))
		return -ENODEV;
	event.info = fb_info;

	//通知发生FB_EVENT_FB_UNBIND事件,绑定了该帧缓冲设备的都解绑
	ret = fb_notifier_call_chain(FB_EVENT_FB_UNBIND, &event);
	unlock_fb_info(fb_info);

	if (ret) {
		ret = -EINVAL;
		goto done;
	}

	//释放掉申请的fb_info->pixmap.addr
	if (fb_info->pixmap.addr &&
	    (fb_info->pixmap.flags & FB_PIXMAP_DEFAULT))
		kfree(fb_info->pixmap.addr);

	//销毁fb_info->modelist模式链表
	fb_destroy_modelist(&fb_info->modelist);

	//将占用的registered_fb数组中的变量置为NULL,表示空闲
	registered_fb[i]=NULL;

	//内核中注册的帧缓冲设备数量减一
	num_registered_fb--;

	//销毁点帧缓冲设备的属性文件
	fb_cleanup_device(fb_info);

	//销毁掉帧缓冲设备
	device_destroy(fb_class, MKDEV(FB_MAJOR, i));
	event.info = fb_info;

	//通知发生了FB_EVENT_FB_UNREGISTERED事件,表示该帧缓冲设备已经被注销掉
	fb_notifier_call_chain(FB_EVENT_FB_UNREGISTERED, &event);

	//如果fb_info结构体中有销毁函数就调用销毁函数
	/* this may free fb info */
	if (fb_info->fbops->fb_destroy)
		fb_info->fbops->fb_destroy(fb_info);
done:
	return ret;
}
2.4.3 fb_ops分析
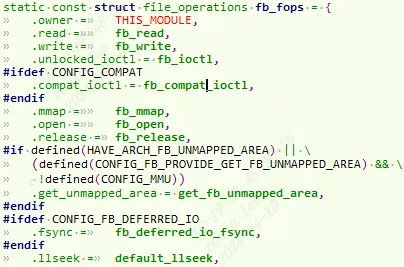
fb_ops中的操作函数属于框架部分,并不和具体的硬件相关,在进行一些处理后最后都是调用struct fb_info结构体中fb_ops定义的操作方法;
!
2.4.3.1 fb_open
static int fb_open(struct inode *inode, struct file *file)
__acquires(&info->lock)
__releases(&info->lock)
{
	//获取次设备号
	int fbidx = iminor(inode);

	struct fb_info *info;
	int res = 0;

	//判断次设备号是否在合法范围
	if (fbidx >= FB_MAX)
		return -ENODEV;

	//根据次设备号找到对应的struct fb_info结构体指针
	info = registered_fb[fbidx];
	if (!info)
		//如果数组下标fbidx的变量是NULL,手动加载帧缓冲设备
		request_module("fb%d", fbidx);

	//再次从registered_fb数组中获取对应的struct fb_info结构体指针
	info = registered_fb[fbidx];
	if (!info)
		return -ENODEV;
	mutex_lock(&info->lock);
	if (!try_module_get(info->fbops->owner)) {
		res = -ENODEV;
		goto out;
	}

	//将struct fb_info结构体指针保存到struct file结构体的私有数据指针中,后续的接口会用到
	file->private_data = info;

	//调用帧缓冲设备驱动的fb_open函数
	if (info->fbops->fb_open) {
		res = info->fbops->fb_open(info,1);
		if (res)
			module_put(info->fbops->owner);
	}
out:
	mutex_unlock(&info->lock);
	return res;
}
2.4.3.2 fb_write
static ssize_t fb_write(struct file *file, const char __user *buf, size_t count, loff_t *ppos){
	//显示的偏移量
	unsigned long p = *ppos;

	//获取到设备节点的struct inode结构体
	struct inode *inode = file->f_path.dentry->d_inode;

	//从inode节点中获取次设备号
	int fbidx = iminor(inode);

	//以次设备号为下标在registered_fb数组中获取到对应的struct fb_info结构体指针
	struct fb_info *info = registered_fb[fbidx];

	u32 *buffer, *src;
	u32 __iomem *dst;
	int c, i, cnt = 0, err = 0;
	unsigned long total_size;

	if (!info | !info->screen_base)
		return -ENODEV;

	if (info->state != FBINFO_STATE_RUNNING)
		return -EPERM;

	//如果帧缓冲设备驱动中的struct fb_ops中有定义写帧缓冲的方法就执行
	if (info->fbops->fb_write)
		return info->fbops->fb_write(info, buf, count, ppos);

	/*************执行通用的写帧缓冲的方法*************/
	//虚拟内存的大小
	total_size = info->screen_size;

	if (total_size == 0)
		total_size = info->fix.smem_len;

	if (p > total_size)
		return -EFBIG;

	if (count > total_size) {
		err = -EFBIG;
		count = total_size;
	}

	//检查偏移量加上写入数据的大小是否超过虚拟内存的大小
	if (count + p > total_size) {
		if (!err)
			err = -ENOSPC;

		count = total_size - p;
	}

	buffer = kmalloc((count > PAGE_SIZE) ? PAGE_SIZE : count,
			 GFP_KERNEL);
	if (!buffer)
		return -ENOMEM;

	//得到要写入帧缓冲区的起始地址:帧缓冲虚拟起始地址加上偏移量
	dst = (u32 __iomem *) (info->screen_base + p);

	//对于某些帧缓冲设备来说,必须等待它完成之前的显示处理操作,
	//才能继续向帧缓冲中送入显示数据,该方t法用于该过程的同步
	if (info->fbops->fb_sync)
		info->fbops->fb_sync(info);

	//向帧缓冲写入count个字节数据,如果写入的数据超过一个页的大小,则分多次写入
	while (count) {
		//将预写数据依次读到buffer中,每次写数据不超过PAGE_SIZE大小
		c = (count > PAGE_SIZE) ? PAGE_SIZE : count;
		src = buffer;

		//把数据从用户空间拷贝到内核空间
		if (copy_from_user(src, buf, c)) {
			err = -EFAULT;
			break;
		}
		//将数据写入到目标帧缓冲区地址
		for (i = c >> 2; i--; )
			fb_writel(*src++, dst++);
		if (c & 3) {
			u8 *src8 = (u8 *) src;
			u8 __iomem *dst8 = (u8 __iomem *) dst;
			for (i = c & 3; i--; )
				fb_writeb(*src8++, dst8++);
			dst = (u32 __iomem *) dst8;
		}
		*ppos += c;
		buf += c;
		cnt += c;
		count -= c;
	}
	kfree(buffer);
	return (cnt) ? cnt : err;
}
2.4.3.3 fb_mmap
static int fb_mmap(struct file *file, struct vm_area_struct * vma){
	//获取次设备号
	int fbidx = iminor(file->f_path.dentry->d_inode);
	//根据次设备号获取到struct fb_info 结构体
	struct fb_info *info = registered_fb[fbidx];
	//得到驱动的fbops操作方法
	struct fb_ops *fb = info->fbops;
	unsigned long off;
	unsigned long start;
	u32 len;
	if (vma->vm_pgoff > (~0UL >> PAGE_SHIFT))
		return -EINVAL;
	off = vma->vm_pgoff << PAGE_SHIFT;
	if (!fb)
		return -ENODEV;
	mutex_lock(&info->mm_lock);
	//如果fb_ops中实现了mmap方法,则调用之
	if (fb->fb_mmap) {
		int res;
		res = fb->fb_mmap(info, vma);
		mutex_unlock(&info->mm_lock);
		return res;
	}

	/*******下面是通用的mmap方法********/
	/* 获取映射帧缓冲的物理起始地址和长度 */
	start = info->fix.smem_start;
	len = PAGE_ALIGN((start & ~PAGE_MASK) + info->fix.smem_len);
	if (off >= len) {
		/* 如果off大于帧缓冲长度.则认为映射的是内存映射IO */
		off -= len;
		if (info->var.accel_flags) {
			mutex_unlock(&info->mm_lock);
			return -EINVAL;
		}
		//获取内存映射IO的物理起始地址和长度
		start = info->fix.mmio_start;
		len = PAGE_ALIGN((start & ~PAGE_MASK) + info->fix.mmio_len);
	}
	mutex_unlock(&info->mm_lock);
	//保证页对齐
	start &= PAGE_MASK;
	if ((vma->vm_end - vma->vm_start + off) > len)
		return -EINVAL;
	//现在off表示映射设备内存实际的物理地址
	off += start;
	vma->vm_pgoff = off >> PAGE_SHIFT;
	/* This is an IO map - tell maydump to skip this VMA */
	vma->vm_flags |= VM_IO | VM_RESERVED;
	//置页保护标识
	fb_pgprotect(file, vma, off);
	//建立从物理页帧号为 off》PAGE SH 工FT的物理内存,到虚拟地址为 vma->vm start 、
	//大小为 vma->vm_end - vma->vm_start 、页保护标志为 vma->vm_page_prot的映射
	if (io_remap_pfn_range(vma, vma->vm_start, off >> PAGE_SHIFT,
			     vma->vm_end - vma->vm_start, vma->vm_page_prot))
		return -EAGAIN;
	return 0;
}
2.4.3.4 fb_ioctl
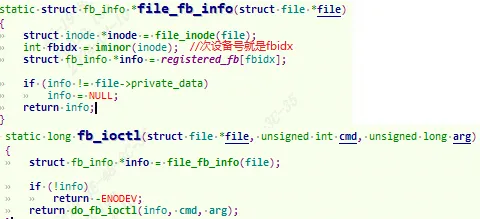
| 宏定义 | 功能说明 |
|---|---|
| FBIOGET_VSCREENINFO | 获取屏幕可变参数 |
| FBIOPUT_VSCREENINFO | 设置屏幕可变参数 |
| FBIOGET_FSCREENINFO | 获取屏幕固定参数 |
| FBIOPUTCMAP | 设置颜色表 |
| FBIOGETCMAP | 获取颜色表 |
| FBIOPAN_DISPLAY | 动视窗显示 |
| FBIO_CURSOR | 光标设置,目前不支持 |
| FBIOGET_CON2FBMAP | 获取指定帧缓冲控制台对应的帧缓冲设备 |
| FBIOPUT_CON2FBMAP | 置指定的帧缓冲控制台对应的帧缓冲设备 |
| FBIOBLANK | 显示空白 |
3 Framebuffer驱动实例
3.1定义fb_info实例
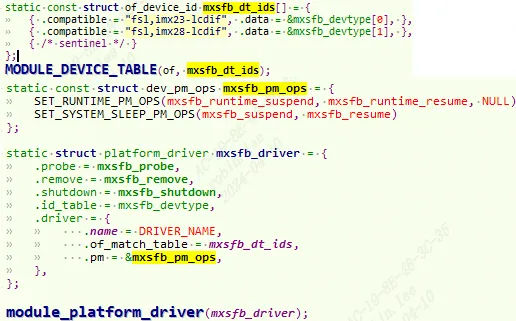 以飞思卡尔nxp的LCD控制器来说,叫做
lcdif。位于drivers/video/fbdev/mxsfb.c,以像素时钟模式为例:
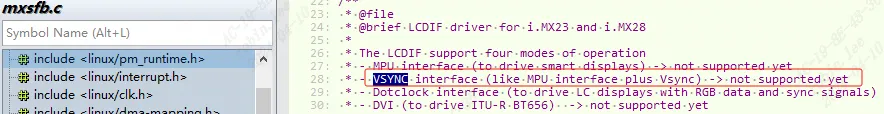
3.1.0 控制器dts配置
打开imx6ull.dtsi:
lcdif: lcdif@021c8000 {
        compatible = "fsl,imx6u  l-lcdif", "fsl,imx28-lcdif";
        reg = <0x021c8000 0x4000>;
        interrupts = <GIC_SPI 5 IRQ_TYPE_LEVEL_HIGH>;
        clocks = <&clks IMX6UL_CLK_LCDIF_PIX>,
                 <&clks IMX6UL_CLK_LCDIF_APB>,
                 <&clks IMX6UL_CLK_DUMMY>;
        clock-names = "pix", "axi", "disp_axi";
        status = "disabled";
};compatible匹配,probe执行。
3.1.1 mxsfb_probe过程分析
static int mxsfb_probe(struct platform_device *pdev){
	const struct of_device_id *of_id =
			of_match_device(mxsfb_dt_ids, &pdev->dev);
	struct resource *res;
	struct mxsfb_info *host;
	struct fb_info *fb_info;
	struct pinctrl *pinctrl;
	int irq = platform_get_irq(pdev, 0);
	int gpio, ret;
	if (of_id)
		pdev->id_entry = of_id->data;
	gpio = of_get_named_gpio(pdev->dev.of_node, "enable-gpio", 0);
	if (gpio == -EPROBE_DEFER)
		return -EPROBE_DEFER;
	if (gpio_is_valid(gpio)) {
		ret = devm_gpio_request_one(&pdev->dev, gpio, GPIOF_OUT_INIT_LOW, "lcd_pwr_en");
		if (ret) {
			dev_err(&pdev->dev, "faild to request gpio %d, ret = %d\n", gpio, ret);
			return ret;
		}
	}
	res = platform_get_resource(pdev, IORESOURCE_MEM, 0);
	if (!res) {
		dev_err(&pdev->dev, "Cannot get memory IO resource\n");
		return -ENODEV;
	}
	host = devm_kzalloc(&pdev->dev, sizeof(struct mxsfb_info), GFP_KERNEL);
	if (!host) {
		dev_err(&pdev->dev, "Failed to allocate IO resource\n");
		return -ENOMEM;
	}
	fb_info = framebuffer_alloc(sizeof(struct fb_info), &pdev->dev);
	if (!fb_info) {
		dev_err(&pdev->dev, "Failed to allocate fbdev\n");
		devm_kfree(&pdev->dev, host);
		return -ENOMEM;
	}
	host->fb_info = fb_info;
	fb_info->par = host;
	ret = devm_request_irq(&pdev->dev, irq, mxsfb_irq_handler, 0,
			  dev_name(&pdev->dev), host);
	if (ret) {
		dev_err(&pdev->dev, "request_irq (%d) failed with error %d\n",
				irq, ret);
		ret = -ENODEV;
		goto fb_release;
	}

	host->base = devm_ioremap_resource(&pdev->dev, res);
	if (IS_ERR(host->base)) {
		dev_err(&pdev->dev, "ioremap failed\n");
		ret = PTR_ERR(host->base);
		goto fb_release;
	}
	host->pdev = pdev;
	platform_set_drvdata(pdev, host);

	host->devdata = &mxsfb_devdata[pdev->id_entry->driver_data];
	host->clk_pix = devm_clk_get(&host->pdev->dev, "pix");
	if (IS_ERR(host->clk_pix)) {
		host->clk_pix = NULL;
		ret = PTR_ERR(host->clk_pix);
		goto fb_release;
	}

	host->clk_axi = devm_clk_get(&host->pdev->dev, "axi");
	if (IS_ERR(host->clk_axi)) {
		host->clk_axi = NULL;
		ret = PTR_ERR(host->clk_axi);
		goto fb_release;
	}

	host->clk_disp_axi = devm_clk_get(&host->pdev->dev, "disp_axi");
	if (IS_ERR(host->clk_disp_axi)) {
		host->clk_disp_axi = NULL;
		ret = PTR_ERR(host->clk_disp_axi);
		goto fb_release;
	}

	host->reg_lcd = devm_regulator_get(&pdev->dev, "lcd");//电流整流:和电源管理有关,实现低功耗
	if (IS_ERR(host->reg_lcd))
		host->reg_lcd = NULL;

	fb_info->pseudo_palette = devm_kzalloc(&pdev->dev, sizeof(u32) * 16,
					       GFP_KERNEL);
	if (!fb_info->pseudo_palette) {
		ret = -ENOMEM;
		goto fb_release;
	}

	INIT_LIST_HEAD(&fb_info->modelist);

	pm_runtime_enable(&host->pdev->dev);

	ret = mxsfb_init_fbinfo(host);
	if (ret != 0)
		goto fb_pm_runtime_disable;

	mxsfb_dispdrv_init(pdev, fb_info);
	if (!host->dispdrv) {
		pinctrl = devm_pinctrl_get_select_default(&pdev->dev);
		if (IS_ERR(pinctrl)) {
			ret = PTR_ERR(pinctrl);
			goto fb_pm_runtime_disable;
		}
	}

	if (!host->enabled) {
		writel(0, host->base + LCDC_CTRL);
		mxsfb_set_par(fb_info);
		mxsfb_enable_controller(fb_info);
		pm_runtime_get_sync(&host->pdev->dev);
	}

	ret = register_framebuffer(fb_info);
	if (ret != 0) {
		dev_err(&pdev->dev, "Failed to register framebuffer\n");
		goto fb_destroy;
	}
	console_lock();
	ret = fb_blank(fb_info, FB_BLANK_UNBLANK);
	console_unlock();
	if (ret < 0) {
		dev_err(&pdev->dev, "Failed to unblank framebuffer\n");
		goto fb_unregister;
	}
	dev_info(&pdev->dev, "initialized\n");
	return 0;
fb_unregister:
	unregister_framebuffer(fb_info);
fb_destroy:
	if (host->enabled)
		clk_disable_unprepare(host->clk_pix);
	fb_destroy_modelist(&fb_info->modelist);
fb_pm_runtime_disable:
	pm_runtime_disable(&host->pdev->dev);
	devm_kfree(&pdev->dev, fb_info->pseudo_palette);
fb_release:
	framebuffer_release(fb_info);
	devm_kfree(&pdev->dev, host);
	return ret;
}host结构体指针变量,表示LDCIF控制器,包含Framebuffer设备详细信息,比如时钟、eLCDIF控制器寄存器基地址、fb_info等。从dts中提取
gpio, irq, res,时钟等信息。初始化host, fb_info等结构体。host->base = devm_ioremap_resource(&pdev->dev, res);对io内存进行ioremap, 把eLCDIF控制器地址映射成虚拟地址。mxsfb_init_fbinfo: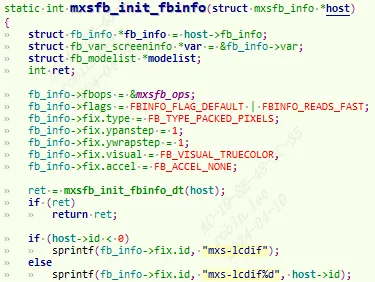
- 设置
eLCDIF控制器具体的fb_ops
- 设置
static struct fb_ops mxsfb_ops = {
	.owner = THIS_MODULE,
	.fb_check_var = mxsfb_check_var,
	.fb_set_par = mxsfb_set_par,
	.fb_setcolreg = mxsfb_setcolreg,
	.fb_ioctl = mxsfb_ioctl,
	.fb_blank = mxsfb_blank,
	.fb_pan_display = mxsfb_pan_display,
	.fb_mmap = mxsfb_mmap,
	.fb_fillrect = cfb_fillrect,
	.fb_copyarea = cfb_copyarea,
	.fb_imageblit = cfb_imageblit,
};
2. 从dts获取LCD 的各个参数信息,然后调用`mxsfb_map_videomem`申请framebuffer空间,也就是显存。
fb_videomode_to_var设置ldc的可变属性设置控制器寄存器信息
writel(0, host->base + LCDC_CTRL);
mxsfb_set_par(fb_info);
mxsfb_enable_controller(fb_info);- 调用
register_framebuffer函数向 Linux 内核注册fb_info。
在mxsfb.c中已经定义了 eLCDIF 控制器各个寄存器相比于基地址的偏移值:
#define LCDC_CTRL			0x00
#define LCDC_CTRL1			0x10
#define LCDC_V4_CTRL2			0x20
#define LCDC_V3_TRANSFER_COUNT		0x20
#define LCDC_V4_TRANSFER_COUNT		0x30
#define LCDC_V4_CUR_BUF			0x40
#define LCDC_V4_NEXT_BUF		0x50
#define LCDC_V3_CUR_BUF			0x30
#define LCDC_V3_NEXT_BUF		0x40
#define LCDC_TIMING			0x60
#define LCDC_VDCTRL0			0x70
#define LCDC_VDCTRL1			0x80
#define LCDC_VDCTRL2			0x90
#define LCDC_VDCTRL3			0xa0
#define LCDC_VDCTRL4			0xb0
#define LCDC_DVICTRL0			0xc0
#define LCDC_DVICTRL1			0xd0
#define LCDC_DVICTRL2			0xe0
#define LCDC_DVICTRL3			0xf0
#define LCDC_DVICTRL4			0x100
#define LCDC_V4_DATA			0x180
#define LCDC_V3_DATA			0x1b0
#define LCDC_V4_DEBUG0			0x1d0
#define LCDC_V3_DEBUG0			0x1f0
3.2 LCD屏幕dts描述
3.2.1 屏幕 IO 配置
除了eLCDIF 控制器,对LCD设备也需要进行描述,主要是引脚pinmux。比如imx6ull-alientek-emmc.dts这块板子对应的LCD屏幕使用引脚如下,iomuxc 节点下有如下节点:
pinctrl_lcdif_dat: lcdifdatgrp {//数据引脚,24根,rgb888
        fsl,pins = <
                MX6UL_PAD_LCD_DATA00__LCDIF_DATA00  0x79
                MX6UL_PAD_LCD_DATA01__LCDIF_DATA01  0x79
                MX6UL_PAD_LCD_DATA02__LCDIF_DATA02  0x79
                MX6UL_PAD_LCD_DATA03__LCDIF_DATA03  0x79
                MX6UL_PAD_LCD_DATA04__LCDIF_DATA04  0x79
                MX6UL_PAD_LCD_DATA05__LCDIF_DATA05  0x79
                MX6UL_PAD_LCD_DATA06__LCDIF_DATA06  0x79
                MX6UL_PAD_LCD_DATA07__LCDIF_DATA07  0x79
                MX6UL_PAD_LCD_DATA08__LCDIF_DATA08  0x79
                MX6UL_PAD_LCD_DATA09__LCDIF_DATA09  0x79
                MX6UL_PAD_LCD_DATA10__LCDIF_DATA10  0x79
                MX6UL_PAD_LCD_DATA11__LCDIF_DATA11  0x79
                MX6UL_PAD_LCD_DATA12__LCDIF_DATA12  0x79
                MX6UL_PAD_LCD_DATA13__LCDIF_DATA13  0x79
                MX6UL_PAD_LCD_DATA14__LCDIF_DATA14  0x79
                MX6UL_PAD_LCD_DATA15__LCDIF_DATA15  0x79
                MX6UL_PAD_LCD_DATA16__LCDIF_DATA16  0x79
                MX6UL_PAD_LCD_DATA17__LCDIF_DATA17  0x79
                MX6UL_PAD_LCD_DATA18__LCDIF_DATA18  0x79
                MX6UL_PAD_LCD_DATA19__LCDIF_DATA19  0x79
                MX6UL_PAD_LCD_DATA20__LCDIF_DATA20  0x79
                MX6UL_PAD_LCD_DATA21__LCDIF_DATA21  0x79
                MX6UL_PAD_LCD_DATA22__LCDIF_DATA22  0x79
                MX6UL_PAD_LCD_DATA23__LCDIF_DATA23  0x79
        >;
};
pinctrl_lcdif_ctrl: lcdifctrlgrp {//控制引脚,hsync vsync pixclk en等...
        fsl,pins = <
                MX6UL_PAD_LCD_CLK__LCDIF_CLK        0x79
                MX6UL_PAD_LCD_ENABLE__LCDIF_ENABLE  0x79
                MX6UL_PAD_LCD_HSYNC__LCDIF_HSYNC    0x79
                MX6UL_PAD_LCD_VSYNC__LCDIF_VSYNC    0x79
        >;
};
pinctrl_pwm1: pwm1grp {//背光亮度
        fsl,pins = <
                MX6UL_PAD_GPIO1_IO08__PWM1_OUT   0x110b0
        >;
};
以及iomixc_snvs下有一个reset节点:
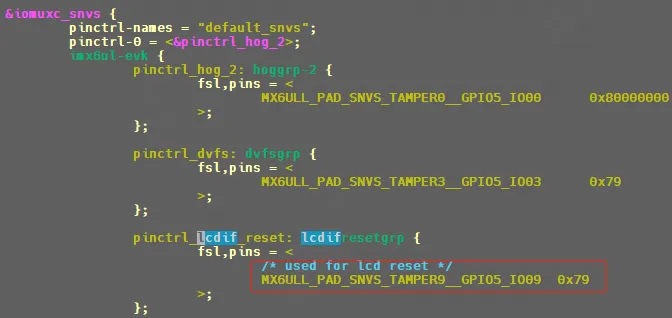
pinctrl_lcdif_dat,为 RGB LCD 的 24 根数据线配置项
pinctrl_lcdif_ctrl,RGB LCD 的 4 根控制线配置项,包括 CLK、 ENABLE、VSYNC 和 HSYNC
pinctrl_pwm1,LCD 背光 PWM 引脚配置项
可以看到控制和数据引脚的电器属性默认nxp都帮我们设置成了0x79。
3.2.2 屏幕节点
&lcdif {
	pinctrl-names = "default";
	pinctrl-0 = <&pinctrl_lcdif_dat /* 使用到的 IO */
            &pinctrl_lcdif_ctrl
            &pinctrl_lcdif_reset>;
	display = <&display0>;
	status = "okay";
	display0: display { /* LCD 属性信息 */
		bits-per-pixel = <16>; /* 一个像素占用几个 bit */
		bus-width = <24>; /* 总线宽度 */
		display-timings {
			native-mode = <&timing0>; /* 时序信息 */
			timing0: timing0 {
				clock-frequency = <9200000>; /* LCD 像素时钟,单位 Hz */
				hactive = <480>; /* LCD X 轴像素个数 */
				vactive = <272>; /* LCD Y 轴像素个数 */
				hfront-porch = <8>; /* LCD hfp 参数 */
				hback-porch = <4>; /* LCD hbp 参数 */
				hsync-len = <41>; /* LCD hspw 参数 */
				vback-porch = <2>; /* LCD vbp 参数 */
				vfront-porch = <4>; /* LCD vfp 参数 */
				vsync-len = <10>; /* LCD vspw 参数 */
				hsync-active = <0>; /* hsync 数据线极性 */
				vsync-active = <0>; /* vsync 数据线极性 */
				de-active = <1>; /* de 数据线极性 */
				pixelclk-active = <0>; /* clk 数据线先极性 */
			};
		};
	};
};
display0 子节点,描述 LCD 的参数信息,包括bpp, bus-width,时序特性,这些参数跟随具体的屏厂屏幕规格走。例如另一款屏幕ATK7016(7 寸 1024*600)屏幕:可以看到这款屏幕是RGB888的,bpp是3byte。
3.2.3 背光节点
LCD 背光要用到 PWM1,因此也要设置 PWM1 节点,如果背光只用简单的gpio,那么只能控制亮灭。无法控制亮度, 在imx6ull.dtsi文件中找到pwm1描述:
pwm1: pwm@02080000 {
	compatible = "fsl,imx6ul-pwm", "fsl,imx27-pwm";
	reg = <0x02080000 0x4000>;
	interrupts = <GIC_SPI 83 IRQ_TYPE_LEVEL_HIGH>;
	clocks = <&clks IMX6UL_CLK_PWM1>,
			<&clks IMX6UL_CLK_PWM1>;
	clock-names = "ipg", "per";
	#pwm-cells = <2>;
};
imx6ull 的 PWM 驱动文件为 drivers/pwm/pwm-imx.c。只要会使用pwm1即可,打开imx6ull-alientek-emmc.dts这块板子:
往pwm1添加如下内容,设置好pwm1对应的引脚:
&pwm1 {
	pinctrl-names = "default";
	pinctrl-0 = <&pinctrl_pwm1>;
	status = "okay";
};也就是MX6UL_PAD_GPIO1_IO08__PWM1_OUT,将gpio1_8设成pwm输出。
3.2.3.1 backlight设置
我们还需要一个节点来将 LCD 背光和 PWM1_OUT 连接起来。这个节点就是 backlight , backlight 节点描述可以参考 Documentation/devicetree/indings/video/backlight/pwm-backlight.txt。
backlight {
	compatible = "pwm-backlight";
	pwms = <&pwm1 0 5000000>;
	brightness-levels = <0 4 8 16 32 64 128 255>;
	default-brightness-level = <6>;
	status = "okay";
};
设置背
8 级背光(0~7),分别为0、4、8、16、32、64、128、255,对应占空比为0%、1.57%、3.13%、6.27%、12.55%、25.1%、50.19%、100%,如果嫌少的话可以自行添加一 些其他的背光等级值。设置默认背光等级为 6,也就是
50.19%的亮度
backlight 节点说明:
1. 节点名称要为“backlight”
2. compatible 属性值要为“pwm-backlight”,因此可以通过在 Linux 内核中搜索 “ pwm-backlight ”
	来查找PWM背光控制驱动程序 , 文件为 drivers/video/backlight/pwm_bl.c
3. pwms属性用于描述背光所使用的PWM以及PWM频率,比如本章我们要使用的pwm1, pwm 频率设置为 200Hz
4. brightness-levels 属性描述亮度级别,范围为 0~255,0 表示 PWM 占空比为 0%,也就 是亮度最低,
	255 表示 100%占空比,也就是亮度最高
5. default-brightness-level 属性为默认亮度级别
4 LCD测试
4.1 使能 Linux logo
Linux 内核启动的时候可以选择显示小企鹅 logo,一般默认关闭。
-> Device Drivers
	-> Graphics support
		-> Bootup logo (LOGO [=y])
                -> Standard black and white Linux logo
                -> Standard 16-color Linux logo
                -> Standard 224-color Linux logo
三个选项分别对应黑白、16 位、24 位色彩格式的 logo,我们把这三个都选 中,都编译进 Linux 内核里面。
4.2 LCD 作为终端控制台console
u-boot中bootargs设置
setenv bootargs 'console=tty1 console=ttymxc0,115200 root=/dev/nfs rw nfsroot=192.168.1.250: /home/zuozhongkai/linux/nfs/rootfs ip=192.168.1.251:192.168.1.250:192.168.1.1:255.255.255.0::eth0: off'第一次设置
console=tty1, 也就是设置 LCD 屏幕为控制台,第二遍又设置console=ttymxc0,115200,也就是设置串口也作为控制台。大家重启开发板就会发 现 LCD 和串口都会显示 Linux 启动 log 信息。修改
/etc/inittab添加下面这行,
tty1::askfirst:-/bin/sh
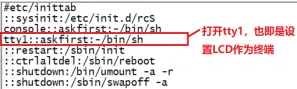 修改完成以后保存
/etc/inittab 并退出,然后重启开发板,重启以后开发板 LCD 屏幕最后一 行会显示下面一行语句:
Please press Enter to activate this console
大家也可以接上一个 USB 键盘,Linux 内核默认已经使能了 USB 键盘驱动 了,因此可以直接使用 USB 键盘Enter键。
当然也可以利用input子系统来用一个gpio按键做成Enter键。
4.3 LCD 背光调节命令
前面背光设备树节点设置了 8 个等级的背光调节,可以设置为 0~7,我 们可以通过设置背光等级来实现 LCD 背光亮度的调节:
/sys/devices/platform/backlight/backlight/backlight
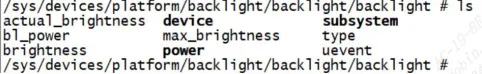

echo 7 > brightness设置亮度为100%, echo 0 >brightness设置成熄灭背光。
4.4 LCD屏幕自动熄灭
4.1.1 按键盘唤醒
默认情况下 10 分钟以后 LCD 就会熄屏,这个并不是代码有问题,而是 Linux 内核设置的。按下回车键就会唤醒屏幕。
4.1.2 关闭10分钟自动熄屏
drivers/tty/vt/vt.c中,blankinterval变量控制着 LCD 关闭时间,默认是10*60,也就是 10 分钟。将blankinterval的值改为 0 即可关闭 10 分钟熄屏的功能。
181 static int blankinterval = 10*60;
182 core_param(consoleblank, blankinterval, int, 0444);
echo -e '\033[9;0]' > /dev/tty0
4.5 测试代码
#include <unistd.h>
#include <stdio.h>
#include <fcntl.h>
#include <linux/fb.h>
#include <sys/mman.h>
#include <stdlib.h>
#include <string.h>
#include <stdint.h>
#include <sys/ioctl.h>

#define PAUSE()                                                                    \
    do {    \
        printf("---------------press Enter key to continue!---------------\n");    \
        getchar();                                                                 \
    } while (0)

#if 1	// 32bits
#define RED      0xFFFF0000
#define GREEN    0xFF00FF00
#define BLUE     0xFF0000FF
#define YELLOW   0xFFFFFF00
#define WHITE    0xFFFFFFFF
#define BLACK    0xFF000000
void fill_color(uint32_t *fb_addr, uint32_t bit_map, int psize)
{
    int i;
    for(i=0; i<psize; i++) {
        *fb_addr = bit_map;
        fb_addr++;
    }
}
#else	// 16bits
#define RED      0xFC00
#define GREEN    0x83E0
#define BLUE     0x801F
#define YELLOW   0xFFE0
#define WHITE    0xFFFF
#define BLACK    0x8000
void fill_color(short *fb_addr, short bit_map, int psize)
{
    int i;
    for(i=0; i<psize; i++) {
        *fb_addr = bit_map;
        fb_addr++;
    }
}
#endif

void _fb_get_info(int fp, struct fb_fix_screeninfo *finfo, struct fb_var_screeninfo *vinfo)
{
    long screensize=0;

    if(ioctl(fp, FBIOGET_FSCREENINFO, finfo)){
        printf("Error reading fixed information/n");
        exit(2);
    }

    if(ioctl(fp, FBIOGET_VSCREENINFO, vinfo)){
        printf("Error reading variable information/n");
        exit(3);
    }

    screensize = finfo->line_length * vinfo->yres;

    printf("The ID=%s\n", finfo->id);
    printf("The phy mem = 0x%x, total size = %d(byte)\n", finfo->smem_start, finfo->smem_len);
    printf("line length = %d(byte)\n", finfo->line_length);
    printf("xres = %d, yres = %d, bits_per_pixel = %d\n", vinfo->xres, vinfo->yres, vinfo->bits_per_pixel);
    printf("xresv = %d, yresv = %d\n", vinfo->xres_virtual, vinfo->yres_virtual);
    printf("vinfo.xoffset = %d, vinfo.yoffset = %d\n", vinfo->xoffset, vinfo->yoffset);
    printf("vinfo.vmode is :%d\n", vinfo->vmode);
    printf("finfo.ypanstep is :%d\n", finfo->ypanstep);
    printf("vinfo.red.offset=0x%x\n", vinfo->red.offset);
    printf("vinfo.red.length=0x%x\n", vinfo->red.length);
    printf("vinfo.green.offset=0x%x\n", vinfo->green.offset);
    printf("vinfo.green.length=0x%x\n", vinfo->green.length);
    printf("vinfo.blue.offset=0x%x\n", vinfo->blue.offset);
    printf("vinfo.blue.length=0x%x\n", vinfo->blue.length);
    printf("vinfo.transp.offset=0x%x\n", vinfo->transp.offset);
    printf("vinfo.transp.length=0x%x\n", vinfo->transp.length);
    printf("Expected screensize = %d(byte), using %d frame\n", screensize, finfo->smem_len/screensize);
}

int main ()   {
    int fp=0;
    struct fb_var_screeninfo vinfo;
    struct fb_fix_screeninfo finfo;
    void *fbp = NULL;
    char *test_fbp = NULL;
    int x = 0, y = 0;
    long location = 0;
    int i;
    int num = 2;
    int pix_size=0;

    fp = open("/dev/fb0", O_RDWR);

    if(fp < 0) {
        printf("Error : Can not open framebuffer device/n");
        exit(1);
    }

    printf("-- Default fb info --\n");
    _fb_get_info(fp, &finfo, &vinfo);

#if 1
    vinfo.xres = 720;
    vinfo.yres = 1280;
    if(ioctl(fp, FBIOPUT_VSCREENINFO, &vinfo)){
        printf("Error putting variable information/n");
        exit(3);
    }

    printf("-- Updated fb info --\n");
    _fb_get_info(fp, &finfo, &vinfo);
#endif

    fbp = mmap(0, finfo.smem_len, PROT_READ | PROT_WRITE, MAP_SHARED, fp, 0);
    if (fbp == MAP_FAILED){
        printf ("Error: failed to map framebuffer device to memory.\n");
        exit (4);
    }
    printf("Get virt mem = %p\n", fbp);

    pix_size = vinfo.xres * vinfo.yres;
    /* using first frame, for FBIOPAN_DISPLAY
     * 当刷新需要调用FBIOPAN_DISPLAY, 要告知驱动刷哪块帧, 用到下面两个参数
     * 如果使用第二帧buffer -> vinfo.xoffset = 0; vinfo.yoffset = vinfo.yres;
     */
    vinfo.xoffset = 0;
    vinfo.yoffset = 0;

    /* show color loop */
    while(num--) {
        printf("\ndrawing YELLOW......\n");
        fill_color(fbp, YELLOW, pix_size);
        //ioctl(fp, FBIOPAN_DISPLAY, &vinfo);
        sleep(3);

        printf("\ndrawing BLUE......\n");
        fill_color(fbp, BLUE, pix_size);
        //ioctl(fp, FBIOPAN_DISPLAY, &vinfo);
        sleep(3);

        printf("\ndrawing RED......\n");
        fill_color(fbp, RED, pix_size);
        //ioctl(fp, FBIOPAN_DISPLAY, &vinfo);
        sleep(3);
	PAUSE();
    }
#if 1
    /*这是你想画的点的位置坐标,(0,0)点在屏幕左上角*/
    x = 10;
    y = 10;
    location = x * (vinfo.bits_per_pixel / 8) + y  *  finfo.line_length;
    test_fbp = fbp + location;
    printf("draw line.......\n");
    for(i = 0; i < (vinfo.xres - x); i++)
        *test_fbp++ = i+30;

    //ioctl(fp, FBIOPAN_DISPLAY, &vinfo);
    PAUSE();
#endif

    munmap(fbp, finfo.smem_len); /*解除映射*/

    close (fp);
    return 0;
}
5 fb_videomod 系统概述
fb_videomode 是 Linux 帧缓冲(framebuffer)子系统中用于描述视频显示时序的数据结构体系。它负责在不同的表示方式之间转换显示时序参数,是连接设备树(Device Tree)、驱动代码和用户空间的关键桥梁。
一、三层数据结构
整个子系统有三个核心数据结构,形成从"设备树原始数据"到"驱动使用"的转换链:
设备树 display-timings
        │
        ▼
  struct display_timing     ← include/video/display_timing.h
        │  videomode_from_timing()
        ▼
  struct videomode          ← include/video/videomode.h
        │  fb_videomode_from_videomode()
        ▼
  struct fb_videomode       ← include/linux/fb.h
        │  fb_videomode_to_var()
        ▼
  struct fb_var_screeninfo  ← 用户空间可见
1. struct display_timing — 设备树原始格式
// include/video/display_timing.h
struct display_timing {
    struct timing_entry pixelclock;
    struct timing_entry hactive, hfront_porch, hback_porch, hsync_len;
    struct timing_entry vactive, vfront_porch, vback_porch, vsync_len;
    enum display_flags flags;  // 如 DISPLAY_FLAGS_HSYNC_HIGH 等
};- 每个字段都是
{min, typ, max}三元组 flags使用enum display_flags(HSYNC_HIGH/LOW, VSYNC_HIGH/LOW, DE_HIGH/LOW 等)- 直接从设备树
display-timings节点解析得到
2. struct videomode — 内核通用格式
// include/video/videomode.h
struct videomode {
    unsigned long pixelclock;  // Hz(而非 ps)
    u32 hactive;     // 水平有效像素
    u32 hfront_porch; u32 hback_porch; u32 hsync_len;
    u32 vactive;     // 垂直有效行数
    u32 vfront_porch; u32 vback_porch; u32 vsync_len;
    enum display_flags flags;  // 保留 display_flags 格式
};- 提取了
display_timing的.typ值,不再有 min/max pixelclock以 Hz 为单位- 命名方式用
hfront_porch/hback_porch(前廊/后廊)
3. struct fb_videomode — 帧缓冲专用格式
// include/linux/fb.h:L847-862
struct fb_videomode {
    const char *name;    /* 可选 */
    u32 refresh;         /* 可选 */
    u32 xres;
    u32 yres;
    u32 pixclock;        /* ps(皮秒)*/
    u32 left_margin;     /* = hback_porch(注意:命名不同!)*/
    u32 right_margin;    /* = hfront_porch */
    u32 upper_margin;    /* = vback_porch */
    u32 lower_margin;    /* = vfront_porch */
    u32 hsync_len;
    u32 vsync_len;
    u32 sync;            /* FB_SYNC_* 标志(不是 display_flags!)*/
    u32 vmode;           /* FB_VMODE_* 标志 */
    u32 flag;            /* 保留字段 */
};关键区别:
| 项目 | videomode | fb_videomode |
|---|---|---|
| 像素时钟单位 | Hz | ps(皮秒) |
| 命名风格 | hfront_porch/hback_porch | left_margin/right_margin |
| 信号极性标志 | enum display_flags | FB_SYNC_* 宏 |
| 额外字段 | 无 | name, refresh, vmode, flag |
二、关键 API 函数
格式转换函数
| 函数 | 路径 | 作用 |
|---|---|---|
videomode_from_timing() | videomode.h | display_timing → videomode |
fb_videomode_from_videomode() | fb.h | videomode → fb_videomode |
fb_videomode_to_var() | modedb.c | fb_videomode → fb_var_screeninfo |
fb_var_to_videomode() | modedb.c | fb_var_screeninfo → fb_videomode |
of_get_fb_videomode() | fbmon.c | 从设备树直接获取 fb_videomode |
模式管理函数
| 函数 | 作用 |
|---|---|
fb_find_mode() | 根据名称/分辨率查找最佳匹配模式 |
fb_add_videomode() | 将模式添加到链表 |
fb_delete_videomode() | 从链表删除模式 |
fb_match_mode() | 查找时序完全匹配的模式 |
fb_find_best_mode() | 查找 >= 指定分辨率的最小模式 |
fb_find_nearest_mode() | 查找最接近分辨率的模式 |
fb_videomode_to_modelist() | 批量将模式数组转为链表 |
fb_destroy_modelist() | 销毁模式链表 |
fb_mode_is_equal() | 比较两个模式是否相等 |
三、信号极性标志体系
这里有一个容易出错的重要区别:
FB_SYNC_*(fb_videomode.sync 使用)
#define FB_SYNC_HOR_HIGH_ACT    1    /* HSYNC 高有效 */
#define FB_SYNC_VERT_HIGH_ACT   2    /* VSYNC 高有效 */
#define FB_SYNC_EXT             4    /* 外部同步 */
#define FB_SYNC_COMP_HIGH_ACT 8 /* 复合同步高有效 */DISPLAY_FLAGS_*(videomode.flags 使用)
enum display_flags {
    DISPLAY_FLAGS_HSYNC_LOW   = BIT(0),
    DISPLAY_FLAGS_HSYNC_HIGH  = BIT(1),
    DISPLAY_FLAGS_VSYNC_LOW   = BIT(2),
    DISPLAY_FLAGS_VSYNC_HIGH  = BIT(3),
    DISPLAY_FLAGS_DE_LOW      = BIT(4),
    DISPLAY_FLAGS_DE_HIGH     = BIT(5),
    DISPLAY_FLAGS_PIXDATA_POSEDGE = BIT(6),
    DISPLAY_FLAGS_PIXDATA_NEGEDGE = BIT(7),
    // ... 还有 DOUBLESCAN, INTERLACED 等
};
注意:
FB_SYNC_*只定义了 HSYNC 和 VSYNC 极性,没有 DE 和 Pixel Clock 极性DISPLAY_FLAGS_*定义了更全面的极性信息,包括 DE 和 PIXDATA 边沿fb_videomode_from_videomode()只转换 HSYNC/VSYNC 到FB_SYNC_*,DE 和 Pixel clock 的DISPLAY_FLAGS_*信息会丢失!
这也是为什么我们之前的驱动中需要额外使用 mode->flag 来保存 DE 和 pixel clock 极性的原因。
四、margin 命名对照表
这是最容易混淆的地方,fb_videomode 和 videomode 使用不同的命名:
  同步信号位置
  │           有效像素区域
  │           │
  ▼           ▼
  ┌──────────┬──────┬──────────┐
  │ HSYNC    │左边界│  有效像素  │
  │ hsync_len│left  │  xres    │
  │          │margin│          │
  └──────────┴──────┴──────────┘
            ▲
            │ 这是 left_margin(fb_videomode)= hback_porch(videomode)

时序顺序:HSYNC → back_porch(left_margin) → 有效像素 → front_porch(right_margin) → HSYNC| fb_videomode | videomode | 含义 |
|---|---|---|
left_margin | hback_porch | 水平后廊(HSYNC结束后到有效像素) |
right_margin | hfront_porch | 水平前廊(有效像素结束后到HSYNC) |
upper_margin | vback_porch | 垂直后廊 |
lower_margin | vfront_porch | 垂直前廊 |
left_margin = hback_porch,不是 front porch!这是历史遗留的命名,需要在编码时特别注意。
五、在驱动中的典型用法
推荐的设备树时序解析流程:
// 方法1: 使用 of_get_display_timings + 手动转换(精确,推荐)
struct display_timings *disp_timings;
disp_timings = of_get_display_timings(np);
struct display_timing *dt = display_timings_get(disp_timings, "native-mode");
struct videomode vm;
videomode_from_timing(dt, &vm);
struct fb_videomode fbmode;
fb_videomode_from_videomode(&vm, &fbmode);

// 方法2: 直接用 of_get_fb_videomode(简单,但可能丢失DE极性等)
struct fb_videomode fbmode;
of_get_fb_videomode(np, &fbmode, OF_USE_NATIVE_MODE);